ArduPilot Plane 4.7.0 стал стабильным 21 июля 2026 года.
Для самолётов это заметное обновление: появился отдельный режим
AUTOLAND, изменилась защита от сваливания, расширилась работа
с воздушной скоростью, добавлены новые возможности запуска с руки
и катапульты, Blackbox-логирование и ряд изменений TECS,
посадки и QuadPlane.
Мы не будем пересказывать огромный changelog строка за строкой.
Ниже — изменения, которые действительно имеют значение для
владельца FPV-самолёта или летающего крыла.
Коротко: Plane 4.7.0 стал стабильным
21 июля 2026 года. По состоянию на 16 августа 2026 года
именно Plane 4.7.0 остаётся последним стабильным релизом
ArduPilot для самолётов и QuadPlane.
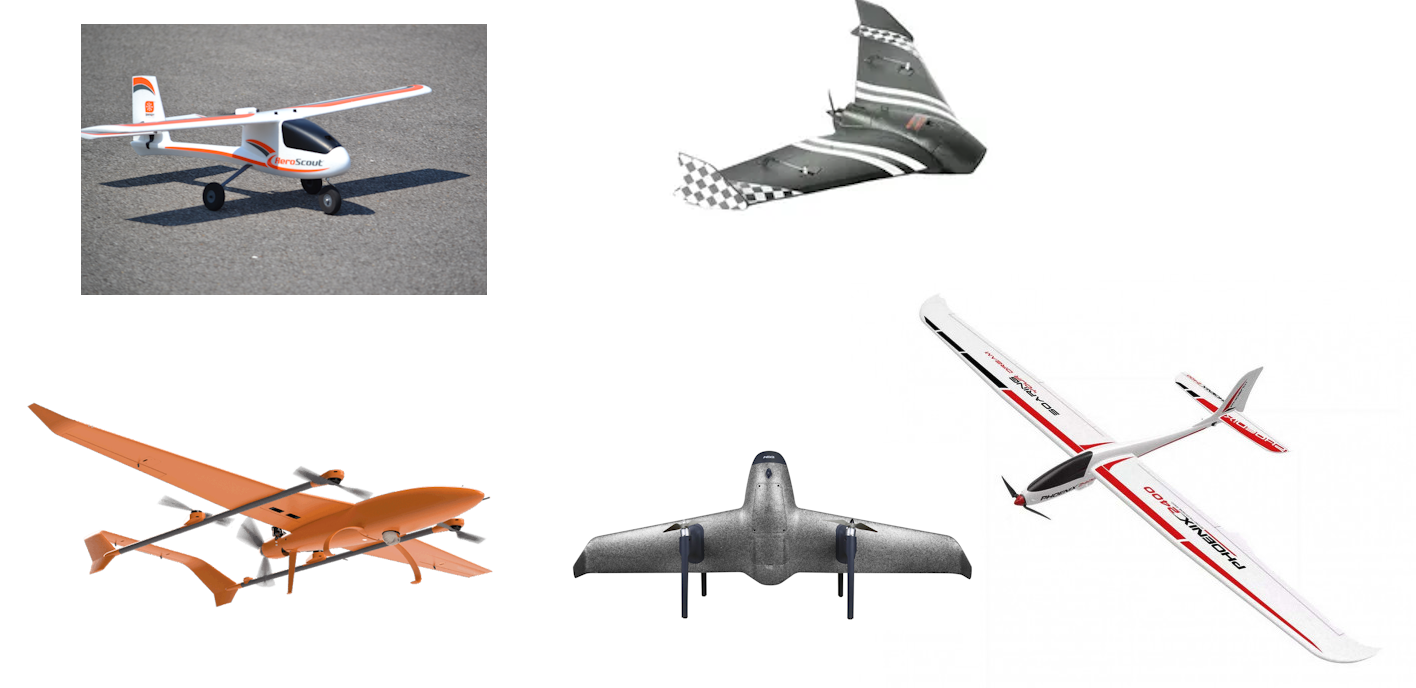
летающими крыльями, планерами и рядом гибридных схем.
Источник изображения: ArduPilot Documentation.
Главное в ArduPilot Plane 4.7
- новый отдельный режим AUTOLAND;
- новый параметр
AIRSPEED_STALLи доработанная
защита от сваливания; - опциональное более жёсткое ограничение крена около сваливания
при использовании датчика воздушной скорости; - возможность использовать меньшую скорость на финальном
участке автоматической посадки; TKOFF_THR_IDLEдля запуска с руки,
резинки или катапульты;- Blackbox-логирование через сообщения
BBX; - поддержка до шести датчиков воздушной скорости;
- возможность задействовать закрылки в зависимости
от фактической скорости; - исправления TECS, precision landing и расчётов нагрузки
при крене; - новые возможности ROS 2/DDS, включая управление
воздушной скоростью Plane в GUIDED; - ряд улучшений для QuadPlane.
Полный список изменений значительно больше.
Официальный changelog:
ArduPilot Plane Release Notes
.
AUTOLAND — теперь автоматическая посадка стала отдельным режимом
Самая заметная новая функция Plane 4.7 — режим
AUTOLAND.
Автоматическая посадка существовала в ArduPilot и раньше.
Её можно было создавать как часть миссии с
NAV_LAND, DO_LAND_START и другими
командами. В версии 4.7 появился самостоятельный режим,
который может сформировать посадочный заход без заранее
подготовленной полноценной миссии.
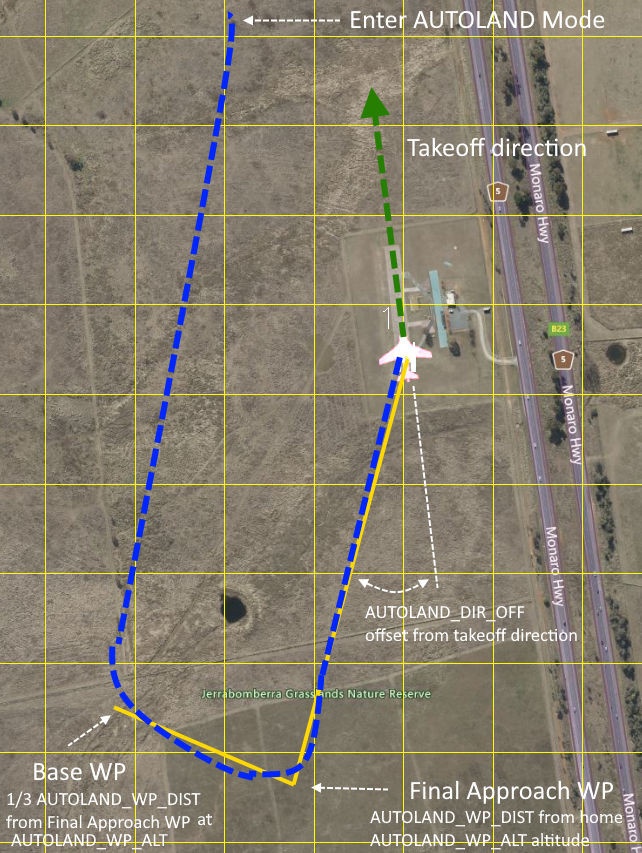
снижение и финальный участок к HOME.
Источник: ArduPilot Documentation.
Как AUTOLAND понимает направление посадки
При взлёте в TAKEOFF, FBWA, MANUAL, TRAINING, ACRO,
STABILIZE или во время NAV_TAKEOFF в AUTO
Plane может запомнить направление взлёта.
Направление фиксируется по GPS ground course после достижения
примерно 5 м/с путевой скорости. Для запуска
с руки или резинки это обычно происходит почти сразу после броска.
После перехода в AUTOLAND автопилот создаёт:
- базовую точку
LOITER-TO-ALT; - точку финального захода;
- траекторию снижения;
- автоматическую посадку в районе HOME.
По умолчанию точка финального захода располагается примерно
в 400 м от HOME на высоте около
55 м. За это отвечают параметры
AUTOLAND_WP_DIST и AUTOLAND_WP_ALT.
Важно: значения по умолчанию — не универсальная
схема посадки. Их необходимо оценивать с учётом аэродинамики
конкретного самолёта, рельефа, препятствий и доступной площадки.
Официальное описание:
AUTOLAND Mode — ArduPilot Plane
.
AUTOLAND можно использовать при RC failsafe
Новый режим может быть назначен как действие
FS_LONG_ACTN при длительной потере RC-связи.
Это интересное изменение: вместо обычного возврата и кружения
самолёт потенциально может перейти к автоматическому заходу
и посадке.
Но использовать такую схему без испытаний нельзя. Перед назначением
AUTOLAND как failsafe необходимо проверить:
- какое направление посадки сохранилось после взлёта;
- достаточна ли высота перед разворотом;
- нет ли препятствий на построенной траектории;
- правильно ли настроена обычная автоматическая посадка;
- как самолёт ведёт себя при ветре;
- может ли пилот безопасно прервать AUTOLAND переходом
в другой режим.
В AUTOLAND предусмотрен параметр
AUTOLAND_CLIMB: перед началом возврата можно задать
минимальный набор высоты. Это особенно важно, если режим используется
как failsafe вскоре после взлёта.
Если направление взлёта не было захвачено в поддерживаемом режиме,
AUTOLAND не сможет построить корректный заход. При назначении AUTOLAND
как FS_LONG_ACTN в таком случае ArduPilot возвращается
к обычному RTL.
Ограничение: новый режим AUTOLAND предназначен
для fixed-wing. QuadPlane использовать этот режим
не может.
AIRSPEED_STALL: защита от сваливания стала интереснее
Второе важное направление Plane 4.7 связано не столько
с новой кнопкой в Mission Planner, сколько с физикой полёта.
Появился параметр AIRSPEED_STALL, а алгоритмы
stall prevention получили дополнительные изменения.
Смысл простой: одна и та же скорость может быть нормальной
при прямом полёте и недостаточной в крутом повороте.
При крене самолёту приходится создавать большую суммарную
подъёмную силу. Поэтому по мере увеличения крена растёт
и необходимая безопасная скорость.
Именно этот эффект уже можно посмотреть в нашей
интерактивной модели нагрузки на крыло и скорости сваливания.
Что делает STALL_PREVENTION
При включённом STALL_PREVENTION ArduPilot
оценивает требуемый угол крена и доступный запас по скорости.
Если безопасного запаса недостаточно, автопилот может
ограничить требуемый крен. В режимах с автоматическим управлением
тягой TECS также может повысить минимальную требуемую скорость.
AIRSPEED_STALL задаёт значение скорости,
используемое для расчёта этого запаса при крене.
Если AIRSPEED_STALL = 0, для расчёта принимается
минимальная воздушная скорость из настроек. Для практической настройки
ArduPilot рекомендует задавать AIRSPEED_STALL немного выше
реально определённой скорости сваливания.
Не переносите число из калькулятора напрямую
в AIRSPEED_STALL. Расчёт даёт инженерную оценку.
Реальная скорость сваливания зависит от профиля крыла,
поверхности, массы, центровки, механизации и условий полёта.
Подробнее:
Stall Prevention — ArduPilot Plane
.
Нужен ли теперь каждому FPV-самолёту датчик воздушной скорости?
Нет. ArduPilot Plane способен работать
без физического airspeed sensor.
Без датчика автопилот использует оценку воздушной скорости,
полученную из GPS, IMU и оценки ветра. Этого достаточно
для многих обычных FPV-самолётов.
Датчик не обязателен для каждого FPV-самолёта, но его польза зависит
от правильной установки и калибровки. Ошибка в трубке Пито, нуле или
коэффициенте датчика может ухудшить работу TECS и автоматической посадки,
поэтому после монтажа обязательны наземная проверка и контрольный полёт.
Но для аппаратов, которые регулярно используют AUTO,
автоматическую посадку, TECS или работают при заметном ветре,
правильно настроенный датчик становится гораздо полезнее.
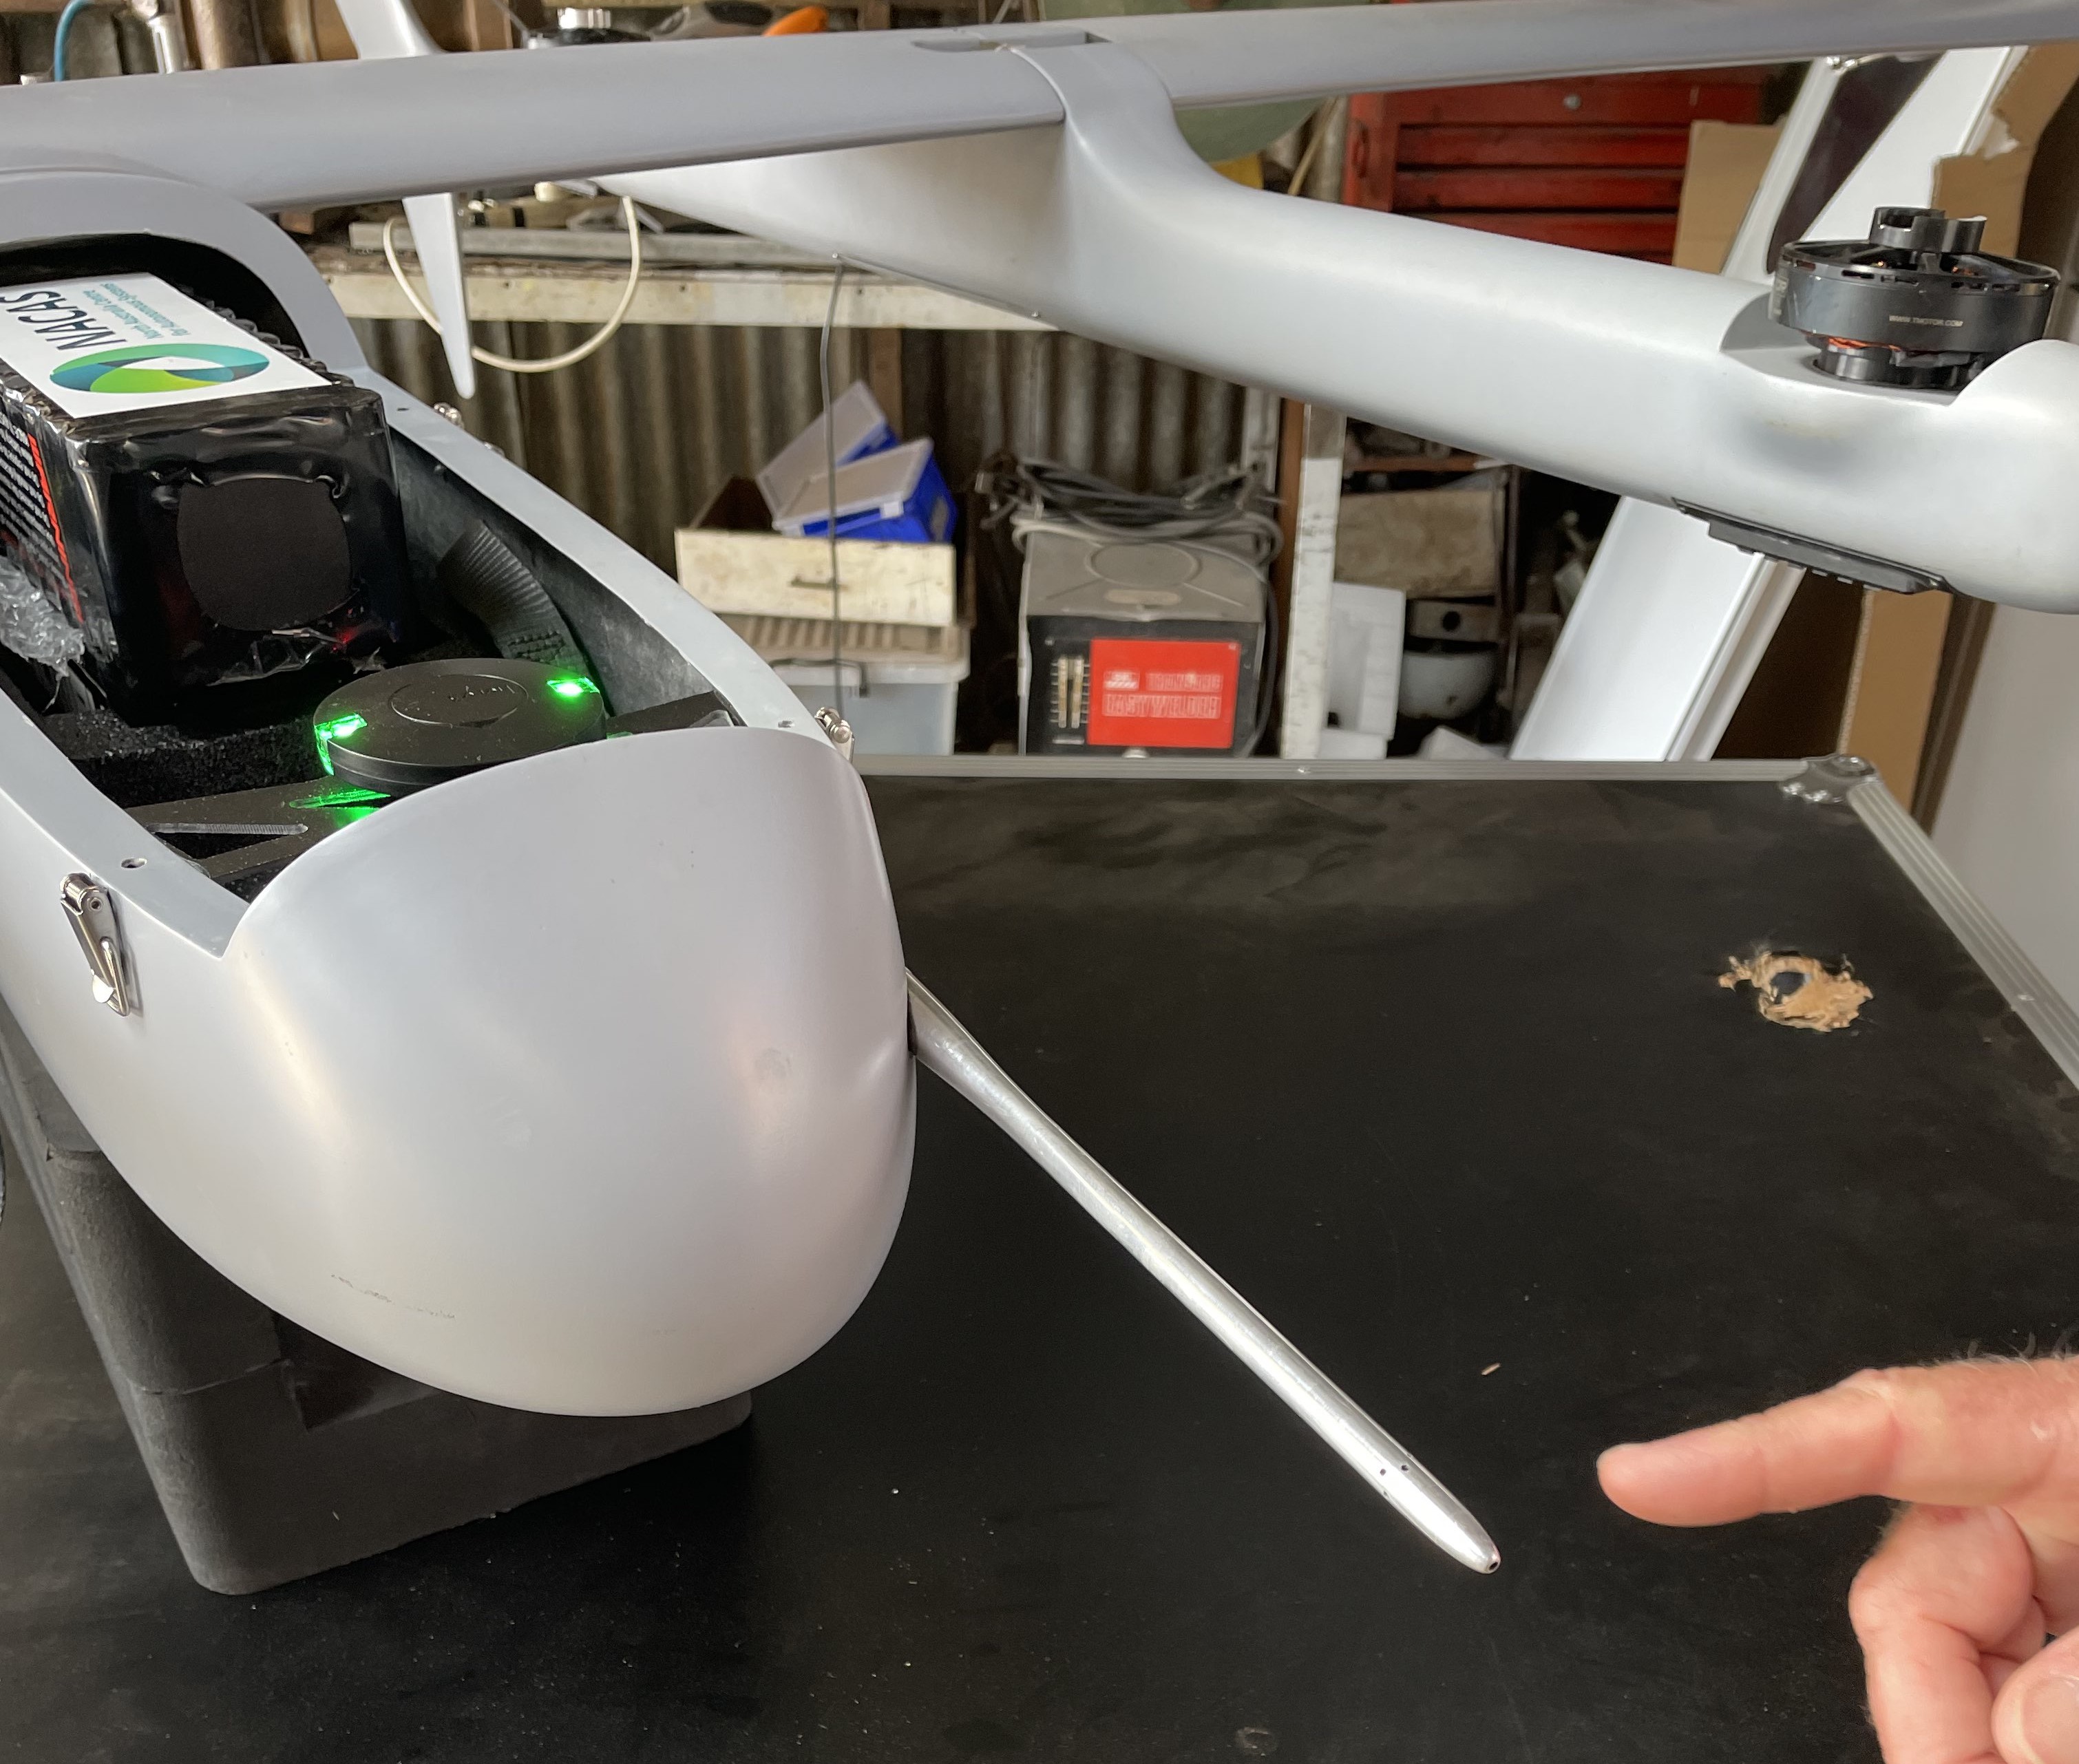
потока. Точность airspeed сильно зависит от места установки.
Источник: ArduPilot Documentation.
Особенно полезен airspeed sensor:
- при сильном или порывистом ветре;
- при медленном полёте;
- при автоматической посадке;
- при тонкой настройке TECS;
- когда необходимо знать именно скорость относительно воздуха,
а не относительно земли.
Официальное руководство:
Using an Airspeed Sensor
.
До шести датчиков воздушной скорости
В общей части ArduPilot 4.7 драйвер воздушной скорости получил
поддержку до шести airspeed sensors.
Для обычного пенолёта это, конечно, избыточно. Но изменение
показывает направление развития Plane: воздушная скорость всё
сильнее рассматривается как критически важный источник данных
для более сложных и резервированных самолётных систем.
Одновременно разработчики изменили логику выбора датчиков,
уменьшили переключения между ними в полёте и исправили
EKF-based health check.
Для типичного FPV-самолёта практический вывод проще:
лучше один правильно установленный и проверенный датчик,
чем несколько датчиков с неизвестными ошибками.
Посадка: разрешены меньшие скорости на финальном участке
В changelog Plane 4.7 отдельно указано изменение
Allow lower speeds in landing final.
Это нельзя понимать как рекомендацию просто уменьшить
скорость посадки.
На финальном участке самолёт уже находится близко к нижней
границе скоростей. Порыв ветра, дополнительный крен или ошибка
airspeed могут быстро съесть оставшийся запас до сваливания.
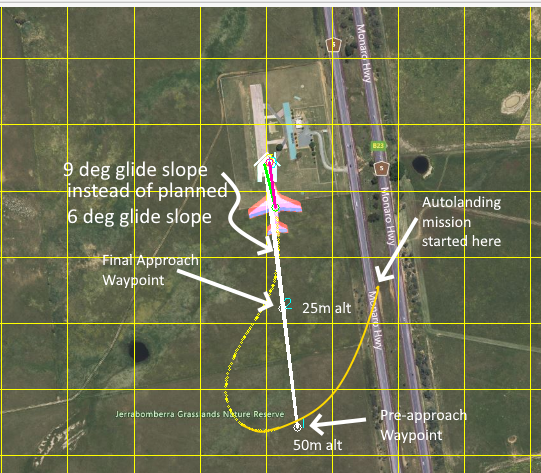
финального захода и достаточного запаса по скорости.
Источник: ArduPilot Documentation.
Именно поэтому изменения посадочной скорости,
AIRSPEED_STALL, stall prevention и TECS нужно
рассматривать вместе.
Один из наиболее опасных моментов — последний поворот
на посадочную прямую: скорость уже небольшая, а крен повышает
необходимую скорость сваливания.
Последний разворот нужно проверять отдельно: при уменьшении скорости
и увеличении крена запас до сваливания быстро сокращается. Первый тест
посадки выполняйте на безопасной высоте и с готовым переходом в FBWA
или MANUAL.
Запуск с руки и катапульты: TKOFF_THR_IDLE
Для небольших FPV-крыльев это может оказаться одной
из самых практичных функций релиза.
В Plane 4.7 появился TKOFF_THR_IDLE
и связанные настройки TKOFF_OPTIONS.
Они позволяют гибче задавать поведение двигателя
до момента фактического старта при запуске:
- с руки;
- с резинки;
- с катапульты.
Проблема знакома владельцам толкающих крыльев:
необходимо одновременно удерживать модель, контролировать
аппаратуру и безопасно запустить аппарат, не допуская
неожиданного выхода двигателя на опасный режим.
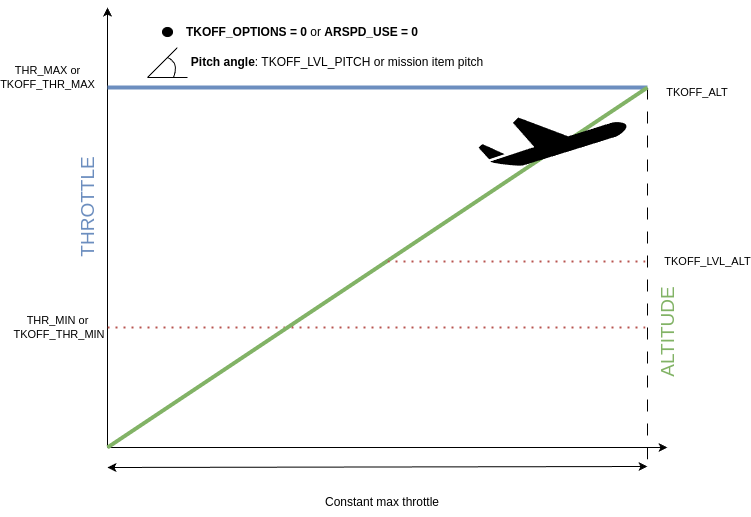
Источник: ArduPilot Documentation.
Безопасность: после изменения параметров
запуска сначала проверяйте работу логики без установленного
пропеллера. Не проверяйте автоматическое включение тяги,
удерживая вооружённый самолёт рядом с винтом.
Blackbox: в логах появились BBX-сообщения
Plane 4.7 получил Blackbox logging через новые сообщения
BBX.
Для диагностики это важно: лог должен помогать связать изменение
скорости, крена, высоты и работы контроллера с конкретным участком
полёта. Пока корректнее воспринимать BBX как новый источник данных,
а не приписывать ему возможности, которых нет в официальном описании.
Закрылки теперь могут сильнее учитывать реальную скорость
В Plane 4.7 появился дополнительный вариант
FLIGHT_OPTIONS, связанный с использованием
закрылков по фактической скорости.
Для аппаратов с широким диапазоном скоростей это логичное
направление: положение механизации крыла полезнее связывать
не только с этапом миссии, но и с реальным режимом полёта.
И снова всё упирается в качество информации о скорости.
Именно поэтому в 4.7 airspeed, stall prevention, TECS,
закрылки и автоматическая посадка всё сильнее выглядят
как части одной системы управления энергией самолёта.
ROS 2 и GUIDED: важное изменение для более сложных проектов
Есть ещё одно изменение, которое обычный FPV-пилот может
не заметить, но для разработчиков автономных самолётов
оно интересно.
В ArduPilot 4.7 через ROS 2/DDS добавлено управление
airspeed для Plane в GUIDED mode.
Также airspeed message теперь передаёт коэффициент
eas_2_tas.
То есть ArduPilot продолжает развиваться не только как
автопилот для RC-модели, но и как часть более крупного
робототехнического стека с companion computer.
Для большинства читателей FPV-Club это пока не функция,
которую нужно срочно настраивать. Но в будущем это хороший
мост к отдельному направлению:
ArduPilot Plane + companion computer + ROS 2.
Что изменилось для QuadPlane
Сам AUTOLAND для QuadPlane недоступен, но версия 4.7 содержит
несколько других изменений для гибридных аппаратов.
Среди них:
- обнаружение потери тяги;
- более плавное управление yaw при back transition;
- координированные повороты во время transition;
- улучшение velocity control в POSITION1;
- дополнительная pre-arm проверка
RTL_AUTOLANDиQ_RTL_MODE; - исправление stopping speed;
- защита от чрезмерных отклонений аэродинамических
поверхностей во время VTOL.
QuadPlane стоит рассматривать отдельно от обычного
FPV-самолёта: переход между вертикальным и горизонтальным
полётом добавляет ещё один уровень настройки и отказов.
Параметры 4.6 → 4.7: здесь стоит быть внимательным
ArduPilot 4.7 содержит большое количество переименованных
и пересчитанных параметров.
Автоматическая конвертация выполняется при первом запуске
новой прошивки, поэтому обычному пользователю не требуется
вручную переносить весь набор параметров.
Тем не менее резервную копию стоит сохранить.
Особенно важно это для:
- Lua-скриптов;
- собственных конфигурационных файлов;
- шаблонов Mission Planner;
- программ анализа логов;
- настроек MAVLink stream rates.
ARMING_CHECK — особый случай
В 4.7 старый ARMING_CHECK заменён
на ARMING_SKIPCHK.
Это не обычное переименование: логика битовой маски
инвертирована. Раньше выбирались проверки, которые нужно
выполнять; теперь маска определяет проверки, которые
необходимо пропустить.
Поэтому после обновления стоит отдельно проверить
arming checks, а не считать автоматически преобразованное
значение заведомо правильным.
Полная таблица изменений:
Parameter Name Changes — ArduPilot
.
Что проверить перед обновлением на Plane 4.7
- Сохранить полный файл параметров текущего самолёта.
- Записать текущую версию прошивки.
- Сохранить один из последних нормальных DataFlash-логов.
- Обновить Mission Planner или используемую GCS.
- После обновления дождаться автоматической миграции параметров.
- Проверить arming checks.
- Проверить направления всех рулевых поверхностей.
- Проверить режимы полёта.
- Проверить RC failsafe.
- Проверить GPS, компас и HOME.
- Если установлен airspeed sensor — проверить его ноль,
показания и калибровку. - Проверить работу двигателя без пропеллера после изменения
параметров запуска. - Первый полёт провести как испытательный.
- После полёта просмотреть лог.
Если самолёт на 4.6.3 уже идеально настроен и завтра нужен
для важного выезда, обновлять его вечером «просто потому что
вышла новая версия» — плохая идея.
Новая прошивка сначала должна стать проверенной
на конкретном самолёте.
Что ещё происходит в мире fixed-wing автопилотов
ArduPilot Plane 4.7 вышел не в вакууме. В 2026 году
сразу несколько крупных open-source автопилотов сделали
заметные шаги именно в надёжности навигации
и самолётной автоматики.
INAV 9.1.0
9 июля вышел INAV 9.1.0. Разработчики
называют его прежде всего maintenance-релизом с упором
на надёжность, safety fixes и точность GPS.
По данным проекта, относительно 9.0.1 версия содержит
46 исправлений и 76 новых функций и улучшений,
включая поддержку новых аппаратных платформ.
Источник:
INAV Releases
.
PX4 1.17
В PX4 1.17 также есть изменения,
непосредственно касающиеся fixed-wing.
В частности, улучшено поведение Fixed-Wing Takeoff
при потере навигации: самолёт способен продолжить набор
с выровненными крыльями вместо немедленного перехода
к потенциально проблемному навигационному сценарию.
Кроме того, PX4 расширил интерфейс ROS 2 для управления
fixed-wing, что хорошо перекликается с развитием ROS 2/DDS
в ArduPilot 4.7.
Источник:
PX4 Autopilot v1.17
.
Общий тренд 2026 года:
open-source автопилоты всё меньше соревнуются количеством
режимов и всё больше — качеством failsafe, управления
энергией самолёта, навигации, логирования и интеграции
с внешними вычислителями.
Что особенно важно владельцу обычного FPV-самолёта
Если отбросить функции для разработчиков, редких датчиков
и крупных автономных систем, в Plane 4.7 можно выделить
три практических направления.
1. Больше внимания к реальной аэродинамике самолёта
AIRSPEED_STALL, stall prevention,
изменения расчёта нагрузки при крене, TECS и управление
механизацией всё сильнее связывают настройки автопилота
с реальными характеристиками крыла.
2. Взлёт и посадка становятся более самостоятельными сценариями
TKOFF_THR_IDLE улучшает работу с запуском,
а AUTOLAND позволяет организовать полностью автоматический
посадочный сценарий без заранее подготовленной миссии.
3. Диагностика становится глубже
BBX, новые данные логов и дальнейшее развитие DataFlash
позволяют всё чаще отвечать не «самолёт странно полетел»,
а почему именно изменилась его скорость, крен,
высота или работа контроллера.
Материалы FPV-Club по теме
Перед настройкой Plane полезно начать не с параметров,
а с понимания поведения самого самолёта.
-
Украинские дроны самолётного типа: особенности конструкции
-
Как самолётные БПЛА проходят большие расстояния: технический разбор
-
Аэродинамика FPV-самолёта: интерактивная модель
-
FBWA в ArduPilot: режим для самолётов
-
Полётные контроллеры Wing и обычные контроллеры
-
Калькулятор нагрузки на крыло и скорости сваливания
При настройке AIRSPEED_STALL сначала измерьте реальную
скорость сваливания на конкретной модели в безопасных условиях и только
затем переносите результат в параметры.
Итог
ArduPilot Plane 4.7 — крупное обновление
для fixed-wing, хотя оно не меняет базовые принципы
управления самолётом.
Самая заметная функция — новый AUTOLAND. Но с технической
точки зрения не менее важна вся группа изменений вокруг
воздушной скорости: AIRSPEED_STALL,
ограничение крена около сваливания, несколько airspeed sensors,
TECS и посадочные режимы.
Для обычного FPV-крыла наиболее полезным изменением
может оказаться даже не AUTOLAND, а улучшенная логика
запуска с руки и более последовательная работа
с безопасной скоростью самолёта.
Наш подход к обновлению остаётся прежним:
сохранить конфигурацию → обновить → проверить на земле →
выполнить безопасный тестовый полёт → изучить лог →
только после этого считать новую прошивку проверенной
на конкретной модели.
Источники
-
ArduPilot — официальные релизы
-
ArduPilot Plane Release Notes
-
AUTOLAND Mode
-
Automatic Landing
-
Stall Prevention
-
Using an Airspeed Sensor
-
Parameter Name Changes
-
INAV Releases
-
PX4 Autopilot v1.17
Материал проверен по официальной документации и release notes
16 августа 2026 года.