
Российские одноплатные компьютеры для БПЛА: что ставить на борт, а что оставить наземной станции
По состоянию на 13 сентября 2026 года российский рынок одноплатных и встраиваемых компьютеров уже нельзя свести к одному «аналогу Raspberry Pi». Есть платы российской разработки и производства на массовых ARM SoC, есть промышленные вычислители на российских процессорах, а есть более тяжёлые платформы, которые разумнее ставить в наземную станцию, чем на небольшой квадрокоптер.
Для FPV и БПЛА главный вопрос не «насколько компьютер российский», а какую роль он должен выполнять: быть companion computer рядом с полётным контроллером, обрабатывать камеры и нейросети, собирать телеметрию, управлять полезной нагрузкой или работать в составе наземной станции.
Короткий вывод. Для компактного современного companion computer наиболее интересна Repka Pi 5: RK3588, 8 ARM-ядер, CSI, eMMC, PCIe и NPU до 6 TOPS. Для промышленного борта, где важнее CAN/RS-485, температура, вибрация и watchdog, логичнее смотреть на Fastwel CPC318 и CPB915. Baikal-M и «Эльбрус-2С3» интереснее для крупных БПЛА, защищённых комплексов и наземных станций. Если же задача — тяжёлое компьютерное зрение и нейросети, эталоном сравнения остаётся NVIDIA Jetson Orin Nano Super.
Сначала разделим два понятия: полётный контроллер и одноплатный компьютер
Linux-SBC не должен без необходимости заменять flight controller. Betaflight, ArduPilot и PX4 работают на контроллерах, где контур стабилизации, IMU, failsafe и управление моторами отделены от тяжёлых пользовательских процессов. Companion computer получает телеметрию, данные камер и дополнительных сенсоров, выполняет более сложную логику и общается с FC через UART, USB, Ethernet, MAVLink или DDS.
| Контур | Что в нём живёт | Что должно произойти при сбое SBC |
|---|---|---|
| Flight Controller | IMU, PID/attitude control, arming, motor outputs, базовые failsafe | Аппарат продолжает сохранять контролируемое состояние согласно настройкам FC |
| Companion SBC | CV/AI, миссия, маршрутизация MAVLink, видео, LTE/Wi-Fi, ROS 2, логирование | Высокоуровневая функция может пропасть, но базовый контур полёта не должен зависеть от Linux-процесса |
| Ground Station | QGroundControl, Mission Planner, карты, логи, видео, диагностика | Потеря GCS не должна автоматически означать потерю стабилизации |
ArduPilot прямо описывает companion computer как небольшой компьютер, обычно ARM-SBC, который получает MAVLink от автопилота и использует его для высокоуровневых решений. В PX4 роль ещё яснее: uXRCE-DDS позволяет публиковать uORB-сообщения на companion computer как ROS 2 topics; клиент работает на PX4, агент — на SBC, связь идёт через serial или UDP.

Что считать «российским одноплатником»
Здесь полезно не смешивать три разных уровня локализации.
- Российская разработка и производство платы на зарубежном SoC. Repka Pi именно такого типа: производитель говорит о российской разработке и локализованном производстве с использованием комплектующих материковой части КНР. Repka Pi 5 построена на Rockchip RK3588.
- Российская плата на российском процессоре. Fastwel предлагает решения на «СКИФ», «Гиперком-У», Baikal и «Эльбрус».
- Российский процессор как часть более крупной промышленной платформы. Такие решения часто тяжелее, дороже и менее удобны как «мейкерский SBC», зато получают ECC, CAN, RS-485, расширенный температурный диапазон, watchdog и промышленную документацию.
Поэтому простая маркировка «отечественный / не отечественный» мало говорит о пригодности для квадрокоптера. Для бортовой системы важнее вычислительная производительность на ватт, масса, качество драйверов, камеры, накопитель, интерфейсы и возможность гарантированного восстановления после сбоя.
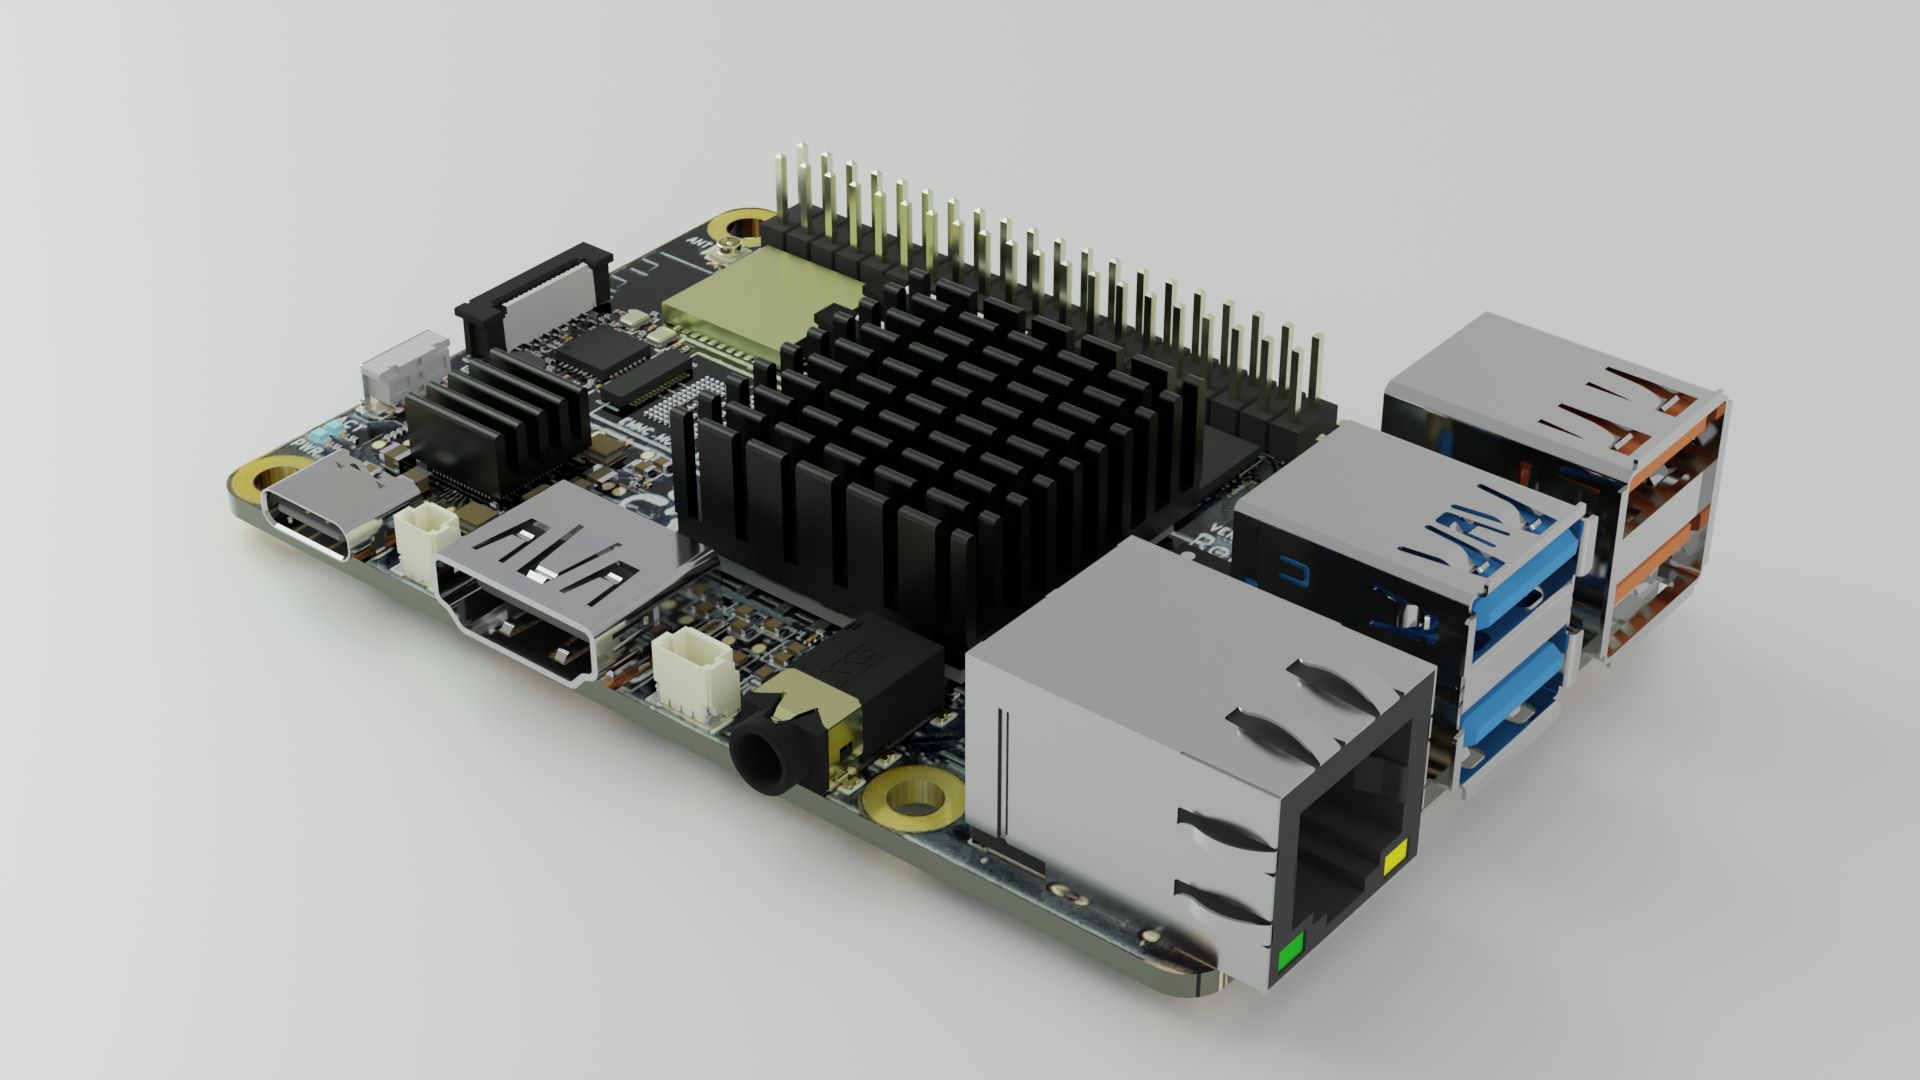
Repka Pi 5: самый практичный кандидат на лёгкий companion computer
Repka Pi 5 построена на Rockchip RK3588: четыре Cortex-A76 до 2,4 ГГц и четыре Cortex-A55 до 1,8 ГГц. В SoC есть Mali-G610 MC4 и NPU с поддержкой INT4/INT8/INT16/FP16 и заявленной производительностью до 6 TOPS. Оперативная память LPDDR4X — до 32 ГБ. Загрузка возможна с microSD или eMMC, есть PCIe 3.0 ×1, Gigabit Ethernet, Wi-Fi 6, Bluetooth 5.2, два USB 3.0, два USB 2.0, 40-контактный GPIO, CSI и DSI. Производитель рекомендует питание 5 В не менее 5 А.
Именно набор интерфейсов делает Repka Pi 5 интересной для БПЛА. CSI позволяет подключить камеру без USB-моста; eMMC — уйти от хрупкой microSD как единственного системного диска; PCIe — добавить NVMe или другую высокоскоростную периферию; NPU — вынести часть нейросетевого inference с CPU.
Аппаратное ускорение поддерживает кодирование H.264/H.265/JPEG и декодирование H.264/H.265, VP8/VP9, AV1 и ряда других форматов. Для видеотракта это важнее, чем один синтетический CPU benchmark: камера может поступать на SBC, кодироваться и передаваться по сети без постоянной загрузки всех CPU-ядер.
Где Repka Pi 5 уместна на квадрокоптере
- детекция объектов и лёгкий/средний computer vision;
- визуальный трекинг и сопровождение;
- обработка дополнительной камеры CSI;
- MAVLink-router, telemetry gateway, VPN, LTE/5G;
- локальная запись видео и телеметрии на eMMC/NVMe;
- ROS 2 / PX4-интеграция, если хватает поддержки конкретных драйверов;
- полезная нагрузка: камеры, лидары, дополнительные GNSS/RTK-приёмники.
Что обязательно проверить до полёта
Даже хороший SBC нельзя оценивать только по тому, что он «загрузил Linux». Для реального борта нужны тесты холодного старта, восстановления после снятия питания, watchdog, автоматического старта приложения, UART после сотен переподключений, камеры после reboot, заполнения логами, поведения eMMC, throttling и стабильности под вибрацией.
У Repka OS для Pi 5 на официальном сайте на момент подготовки статьи указана актуальная версия 1.0.4 от 3 августа 2026 года. Это хорошо как базовая платформа, но для конкретного БПЛА всё равно нужен собственный validated image ОС.
Fastwel CPC318: другой класс — промышленный борт
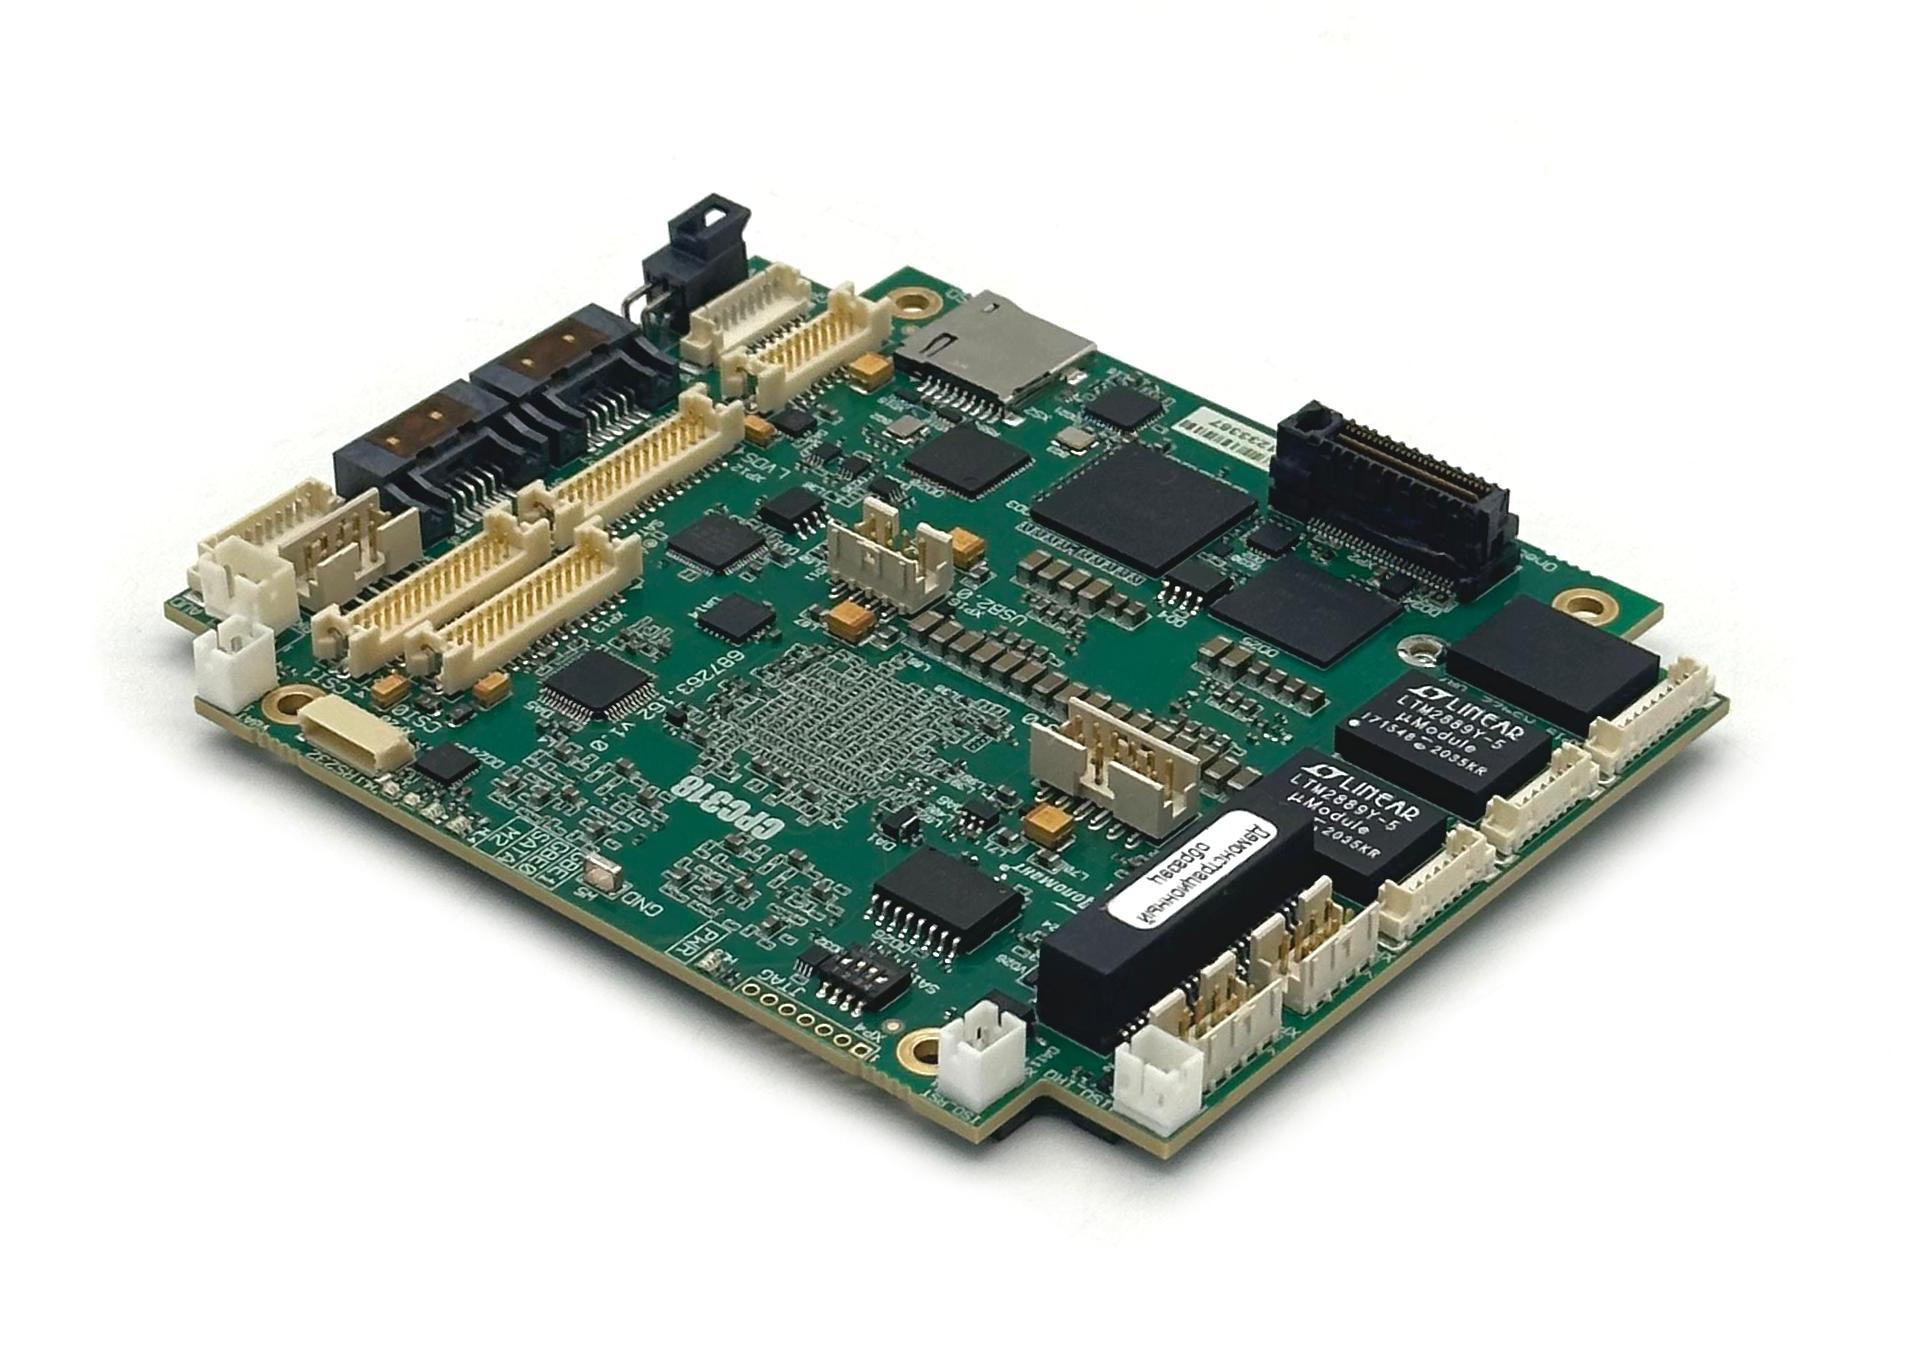
CPC318 — StackPC OneBank-модуль на российском процессоре 1892ВА018 «СКИФ»: четыре ядра с частотой до 2 ГГц, 4 или 8 ГБ LPDDR4. Для БПЛА особенно интересны два Gigabit Ethernet, RS-232/RS-485/422, 16 GPIO, два изолированных CAN 2.0B, M.2 PCIe x4, microSD, pSLC/NAND-накопитель, сторожевые таймеры и датчик температуры.
В каталоге Fastwel 2026 для CPC318 указано расчётное энергопотребление около 10 Вт, вибростойкость до 10 g, удар до 50 g и промышленный температурный диапазон, зависящий от модификации. Это совсем другая философия, чем у типичной maker-платы: меньше внимания к HDMI-рабочему столу и больше — к бортовым шинам, восстановлению и эксплуатации.
Слабое место для современного CV очевидно: Cortex-A53 и отсутствие NPU уровня RK3588 или CUDA/Tensor-стека Jetson. Поэтому CPC318 логичнее как надёжный вычислитель телеметрии, интерфейсов, сети и полезной нагрузки, а не как тяжёлая AI-платформа.
Fastwel CPB915: «Гиперком-У» для ответственных систем
CPB915 — 3,5-дюймовый вычислитель на К1892ВМ21Я «Гиперком-У»: четыре ARM Cortex-A53 1,12 ГГц, до 8 ГБ LPDDR4-3200, eMMC 32/128 ГБ и microSSD SATA. На плате есть два GbE, два USB 3.0 и два USB 2.0, три RS-422/485, RS-232, два CAN 2.0, 16 GPIO и два miniPCIe.
Важная бортовая особенность — питание 4,75–17 В, потребляемая мощность не более 20 Вт и рабочий диапазон −40…+85 °C. Fastwel прямо указывает бортовые системы, связь, безопасность и высокоскоростной сбор данных среди целевых применений.
Для маленького FPV-квадрокоптера это избыточно. Для большого промышленного мультикоптера, самолёта, наземного робота или специальной полезной нагрузки — уже вполне логичный класс.
«Эльбрус-2С3»: скорее защищённый вычислитель, чем лёгкий SBC
Fastwel CPB913 использует процессор «Эльбрус-2С3» 1,5 ГГц, 16 или 32 ГБ DDR4-2400 ECC, два Gigabit Ethernet, USB 3.0, DisplayPort/LVDS, RS-232 и два RS-485/422, M.2/mPCIe в зависимости от модификации. Питание — 12 В, ток до 4 А, рабочая температура −40…+85 °C.
Такой компьютер имеет смысл не как «замена Raspberry Pi на 7-дюймовом FPV», а как вычислительная платформа в крупной системе, защищённой наземной станции или оборудовании, где важны российская архитектура, ECC и индустриальный жизненный цикл.
Baikal-M: мощнее по интерфейсам, но дорог по энергобюджету
Baikal-M BE-M1000 — отечественная ARMv8 SoC с восемью Cortex-A57 до 1,5 ГГц, Mali-T628, двумя каналами DDR4/DDR3 с ECC, PCIe Gen3, SATA, USB, 1/10GbE и eMMC/SD. Производитель указывает энергопотребление SoC до 35 Вт.
Для наземной станции, промышленного шлюза или тяжёлого БПЛА это может быть приемлемо. Для компактного квадрокоптера 35 Вт только на процессорный класс — уже серьёзная цена в аккумуляторе, охлаждении и массе. Поэтому Baikal-M стоит оценивать прежде всего как платформу для земли или крупного носителя.
Сравнение с Raspberry Pi 5, Orange Pi 5 Plus и Jetson Orin Nano Super
| Платформа | CPU / ускоритель | Ключевые интерфейсы | Сильная сторона для БПЛА | Главное ограничение |
|---|---|---|---|---|
| Repka Pi 5 | RK3588: 4×A76 + 4×A55, NPU до 6 TOPS | CSI, DSI, eMMC, PCIe 3.0, GbE, GPIO | Компактный companion, CV, видео, ARM64 GCS | AI-экосистема и драйверы уже, чем CUDA/Jetson |
| Fastwel CPC318 | «СКИФ», 4 ядра 2 ГГц | 2×GbE, CAN, RS-485/422, M.2, watchdog | Промышленный борт, интерфейсы и надёжность | Не целевая платформа для тяжёлого AI |
| Fastwel CPB915 | «Гиперком-У», 4×A53 1,12 ГГц | 2×CAN, 3×RS-422/485, 2×GbE, miniPCIe | Жёсткие условия, связь, промышленная периферия | 20 Вт и невысокая AI/CPU производительность |
| Fastwel CPB913 | «Эльбрус-2С3», 1,5 ГГц | ECC, 2×GbE, USB 3.0, mPCIe, RS-485 | Защищённая наземная/бортовая система | Размер, питание и специфичная программная экосистема |
| Raspberry Pi 5 | 4×Cortex-A76 2,4 ГГц | MIPI, PCIe, GbE, GPIO | Самая широкая maker/robotics-экосистема | Нет встроенного NPU в базовой плате |
| Orange Pi 5 Plus | RK3588, NPU до 6 TOPS | NVMe, Ethernet, MIPI, GPIO | Недорогой RK3588 edge compute | Поддержка зависит от конкретного дистрибутива и периферии |
| Jetson Orin Nano Super | 6×Cortex-A78AE, Ampere GPU, 67 INT8 TOPS | NVMe, камеры, GPIO, богатый robotics stack | Тяжёлый CV/AI, CUDA, TensorRT, ROS | 7–25 Вт, цена и сложность выше простого SBC |
График: почему цифру TOPS нельзя читать без контекста
Ниже — только заявленные производителями значения встроенных AI-ускорителей. Это не прямой benchmark: у RK3588 и Jetson разные архитектуры, точности вычислений, компиляторы и поддержка операторов.
Repka Pi 5 / RK3588
Orange Pi 5 Plus / RK3588
Jetson Orin Nano Super
Практический тест должен быть другим: одна камера, одна модель, одинаковое разрешение и одинаковая задача. Измерять нужно end-to-end latency, FPS, пропуски кадров, температуру, ватт и загрузку CPU/GPU/NPU.
Repka Pi 5 против Raspberry Pi 5
Raspberry Pi 5 остаётся очень сильным эталоном не из-за одного CPU, а из-за экосистемы: HAT, камеры, готовые драйверы, документация, форумы и огромное количество robotics-проектов. Поэтому «быстрее в одном тесте» ещё не означает «быстрее довести до полёта».
У Repka Pi 5 есть несколько технических преимуществ именно для embedded-сценария: четыре дополнительных Cortex-A55, встроенный NPU, eMMC как штатный вариант хранения, Wi-Fi 6 и PCIe 3.0. Производитель также заявляет совместимость форм-фактора, монтажных отверстий, GPIO и части периферии с Raspberry Pi 5.
Но критическая разница — software ecosystem cost. Перед серийным применением нужно проверить каждую конкретную камеру, capture pipeline, NPU runtime, ядро, overlay/device tree и поведение после обновления ОС.
Repka Pi 5 против Orange Pi 5 Plus
Это особенно интересное сравнение, потому что обе платформы построены вокруг RK3588. Здесь исчезает значительная часть различий SoC, и на первый план выходят плата, питание, разводка, интерфейсы, качество образа Linux, документация, сервис и цепочка поставок.
Если задача — просто максимально дёшево получить RK3588 и NVMe, Orange Pi традиционно силён. Если важны российская поставка, локальная поддержка, сервис и возможность работать с отечественным производителем платы, Repka имеет другой набор преимуществ. Для FPV Club разумнее сравнивать их не Geekbench, а одним и тем же vision pipeline.
Repka Pi 5 против Jetson: когда 6 TOPS достаточно, а когда нет
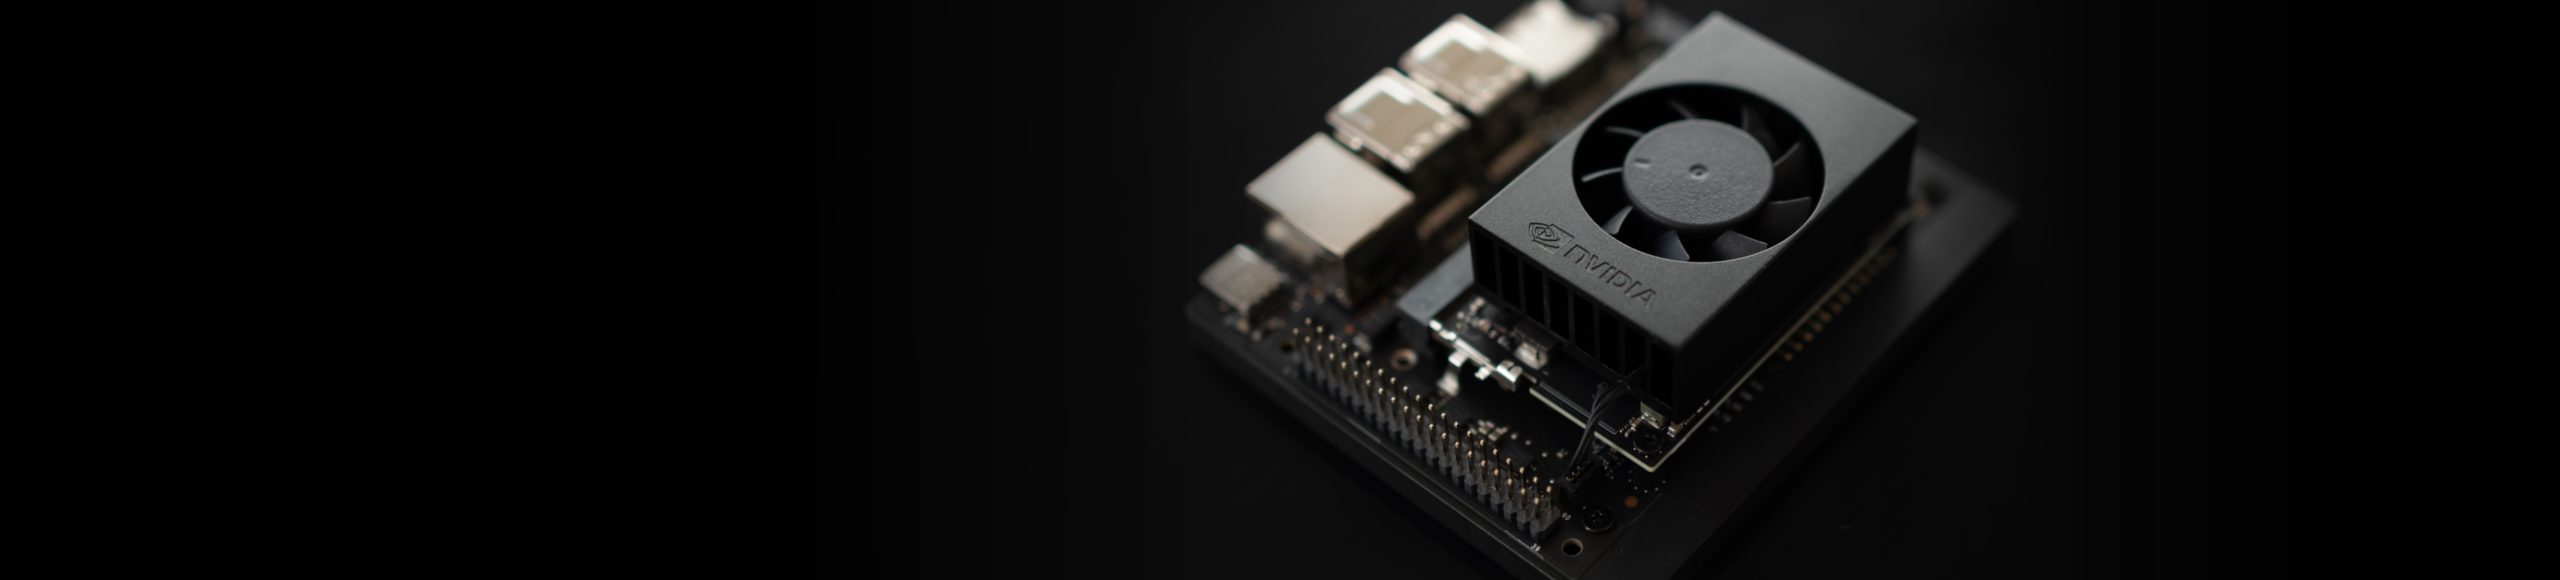
Jetson Orin Nano Super — платформа другого класса. NVIDIA указывает до 67 INT8 TOPS, 102 ГБ/с памяти, Ampere GPU с 1024 CUDA cores и 32 Tensor cores, 8 ГБ LPDDR5 и питание 7–25 Вт. Главное преимущество — не только число TOPS, а CUDA, TensorRT, JetPack, ROS-экосистема и большое количество готовых AI-пайплайнов.
Если на борту несколько камер, сегментация, детекция, VLM/transformer, плотный optical flow или несколько моделей одновременно — Jetson обычно проще и предсказуемее. Если же одна INT8-модель стабильно помещается в RKNN, а важнее цена, габарит и локальная платформа, RK3588 может оказаться рациональнее.
ArduPilot: где SBC встраивается в систему
ArduPilot получает от companion computer команды и данные по MAVLink. SBC может читать GPS и другую телеметрию, отправлять высокоуровневые команды, управлять дополнительными сенсорами и полезной нагрузкой. На Linux обычно работают MAVSDK, pymavlink, MAVProxy или mavlink-router.
Практичная схема:
- FC стабилизирует аппарат и ведёт критические failsafe.
- Repka/Fastwel/Jetson получает MAVLink по UART/USB/Ethernet.
- Камера идёт на CSI/USB.
- Vision-процесс выдаёт результат: цель, координаты, confidence, состояние.
- Высокоуровневое приложение принимает решение и передаёт только разрешённые команды автопилоту.
- При падении Linux-процесса FC остаётся отдельным контуром.
PX4 + ROS 2: ещё более естественная роль companion computer
PX4 использует uXRCE-DDS: client работает на flight controller, agent — на companion computer, а обмен идёт по serial или UDP. Это позволяет ROS 2-приложению получать PX4/uORB-данные как topics и отправлять команды обратно.
Здесь Repka Pi 5 архитектурно ничем не отличается от Raspberry Pi или Jetson: вопрос в поддержке ARM64, конкретных библиотек, камеры и аппаратного ускорителя. Для Fastwel на ARM ситуация похожая, но набор готовых пакетов и community recipes будет уже.
Betaflight: SBC нужен реже, но задачи есть
Для обычного FPV-коптера Betaflight сам по себе не требует Linux-компьютера. SBC имеет смысл, если нужен отдельный цифровой видеотракт, запись, телеметрический шлюз, локальное CV, нестандартная полезная нагрузка или экспериментальный внешний сервис.
Betaflight предоставляет MSP, а актуальная документация содержит команды и расширения для обмена с внешними устройствами. Но переносить основной PID-loop на Linux-SBC ради «большего процессора» обычно бессмысленно: STM32/H7-контроллер уже выполняет свою real-time задачу лучше и предсказуемее.
Прошивка FC и ОС SBC — два независимых жизненных цикла
| Flight Controller | Companion SBC |
|---|---|
| Betaflight / ArduPilot / PX4 firmware | Bootloader + Linux kernel + rootfs |
| IMU, motor outputs, failsafe | Camera/NPU/GPU drivers, networking |
| Параметры полёта | MAVLink/DDS services, ROS 2, OpenCV, GStreamer |
| Обновление строго по процедуре FC | A/B image, read-only root, rollback, watchdog |
На хорошем борту обновление Linux не должно случайно менять логику flight controller. И наоборот: обновление PX4/ArduPilot должно проходить отдельную совместимость с протоколом companion computer.
Как сделать Linux на борту менее хрупким
- eMMC/NVMe вместо microSD как основной системный накопитель, если плата это позволяет.
- Read-only root / overlayfs там, где нет необходимости постоянно писать в системный раздел.
- Отдельный раздел логов с контролем заполнения.
- systemd watchdog и аппаратный watchdog, если доступен.
- Автозапуск сервиса без GUI и ожидания пользователя.
- Ограничение температуры и реальный airflow на стенде и в корпусе.
- Graceful degradation: если камера/NPU умерли, flight controller знает, что companion unavailable.
- Проверка внезапного power loss десятками и сотнями циклов.
Компьютерное зрение: какой benchmark нужен FPV, а не маркетингу
Для БПЛА мало знать TOPS. Полезный тест выглядит так:
| Метрика | Почему важна |
|---|---|
| Camera → detection latency | Определяет реальную задержку контура зрения |
| FPS при фиксированном input | Позволяет сравнивать платформы на одной модели |
| 99-й перцентиль latency | Показывает редкие зависания, которые средний FPS скрывает |
| Power under load | Переводит compute в реальную цену по аккумулятору |
| Температура / throttling | Проверяет работу в закрытом корпусе |
| Dropped frames | Показывает качество всего video pipeline |
| CPU load при работе NPU/GPU | Показывает, остаётся ли ресурс для сети и миссии |
Именно такой стенд имеет смысл сделать отдельно для Repka Pi 5, Orange Pi 5, Raspberry Pi 5 с AI-ускорителем и Jetson Orin Nano Super.
Наземная станция: здесь ограничения по ваттам и массе слабее
На земле российские SBC становятся интереснее. QGroundControl в актуальной документации предоставляет Linux AppImage для aarch64; рекомендуемый класс системы — около 8 ГБ RAM и SSD для комфортной работы. Это открывает путь к ARM64-наземной станции на Repka Pi 5.
Типовая переносная GCS может включать:
- Repka Pi 5 8–16 ГБ;
- NVMe/eMMC для карт, логов и DVR;
- яркий HDMI/DSI-дисплей;
- LTE/5G-модем;
- Ethernet для внешнего радиомоста;
- USB/UART телеметрию;
- QGroundControl + GStreamer + VPN + локальный лог-анализ.
На стационарной или защищённой GCS появляется смысл у Baikal-M и «Эльбрус»: повышенное питание уже не так критично, а ECC, промышленная периферия и происхождение платформы могут стать решающими.
Инфографика выбора: что ставить куда
| Задача | Сначала смотреть | Почему |
|---|---|---|
| Компактный companion + камера + MAVLink | Repka Pi 5 | RK3588, CSI, eMMC, PCIe, NPU |
| Тяжёлый CV/AI | Jetson Orin Nano Super | CUDA/TensorRT, 67 INT8 TOPS, зрелая AI-экосистема |
| Промышленный борт с CAN/RS-485 | CPC318 / CPB915 | Интерфейсы, watchdog, температура, механическая стойкость |
| Большой защищённый вычислитель | CPB913 / Baikal-M-class | ECC, промышленная архитектура, наземные/крупные системы |
| Самый простой путь разработки | Raspberry Pi 5 | Максимум готовой документации и периферии |
| Недорогой RK3588 без требования локализации | Orange Pi 5 Plus | Та же SoC-классика RK3588 и развитые варианты I/O |
Что важно не перепутать при закупке
«Российская плата» и «российский процессор» — не одно и то же. Repka Pi 5 — российская разработка/производство платы на Rockchip RK3588. CPC318/CPB915/CPB913 — решения уже на российских процессорах. Для части проектов это принципиальная разница.
«Промышленный» не значит «быстрее». CPC318 может проигрывать RK3588 в CV, но выигрывать там, где нужны CAN, RS-485, watchdog, температурный диапазон и формализованный жизненный цикл.
TOPS не равен FPS. Один и тот же YOLO/segmentation pipeline может вести себя совершенно по-разному из-за компилятора, unsupported operators, памяти и pre/post-processing.
Нельзя выбирать SBC отдельно от питания и тепла. Плата, которая прекрасна на открытом столе, может начать throttling после 10 минут в герметичном корпусе.
Практический чек-лист перед установкой SBC на БПЛА
- Посчитать реальный энергобюджет от аккумулятора до DC/DC.
- Взвесить плату, радиатор, накопитель, модем, кабели и корпус как единый узел.
- Проверить cold boot и boot time.
- Проверить 100+ циклов внезапного снятия питания.
- Проверить UART/USB reconnect с flight controller.
- Прогнать CPU/NPU/GPU под максимальной температурой.
- Проверить camera pipeline и latency.
- Отключить companion во время тестового полёта/симуляции и убедиться, что FC корректно переходит в предусмотренный режим.
- Проверить заполнение диска и ротацию логов.
- Зафиксировать версии kernel, OS image, runtime, модели и FC firmware.
Что можно развернуть в FPV Club дальше
Из этой статьи логично вырастают три самостоятельных инженерных материала.
- Лаборатория «Repka Pi 5 + Pixhawk»: UART, MAVLink, mavlink-router, watchdog, сервисы systemd и controlled failure.
- Стенд CV: Repka Pi 5 vs Orange Pi 5 vs Raspberry Pi 5 vs Jetson — одна камера, один detector+tracker, latency/FPS/watt/temperature.
- Российская наземная станция: ARM64 SBC + QGroundControl + LTE + видео + локальные карты + запись логов.
Источники
- Repka Pi 5 — официальная документация
- Repka Pi — официальный сайт и Repka OS
- Fastwel CPC318 — «СКИФ»
- Fastwel CPB915 — «Гиперком-У»
- Fastwel CPB913 — «Эльбрус-2С3»
- Baikal-M BE-M1000 — Baikal Electronics
- Raspberry Pi 5 — официальный сайт
- Orange Pi 5 Plus — официальный сайт
- NVIDIA Jetson Orin Nano Super
- ArduPilot — Companion Computers
- PX4 — uXRCE-DDS / ROS 2 bridge
- Betaflight — MSP Protocol Reference
- QGroundControl — Download and Install
Главный вывод: лучший SBC для БПЛА — не тот, у которого самая большая цифра в спецификации, а тот, который правильно вписывается в архитектуру. Flight controller отвечает за критический контур полёта; companion computer — за тяжёлые вычисления, сеть, зрение и полезную нагрузку; наземная станция — за оператора, карту, видео и анализ. При таком разделении российские платы можно внедрять постепенно и проверяемо.