
Актуально на июль 2026 года. Перед покупкой и прошивкой проверяйте поддержку точной модели платы и её target в официальной документации.
Полётный контроллер (FC) получает данные от датчиков, оценивает движение аппарата и рассчитывает команды для регуляторов оборотов. Но выбирать плату только по надписи F4, F7 или H7 нельзя: важнее прошивка, число реально доступных UART, память, питание, накопитель для логов и нужные интерфейсы.
Что находится на полётном контроллере
На типичной плате есть микроконтроллер, гироскоп и акселерометр, стабилизаторы питания, USB, выходы на ESC и последовательные порты. Барометр, флеш-память, слот microSD, OSD и CAN присутствуют не на каждой модели.
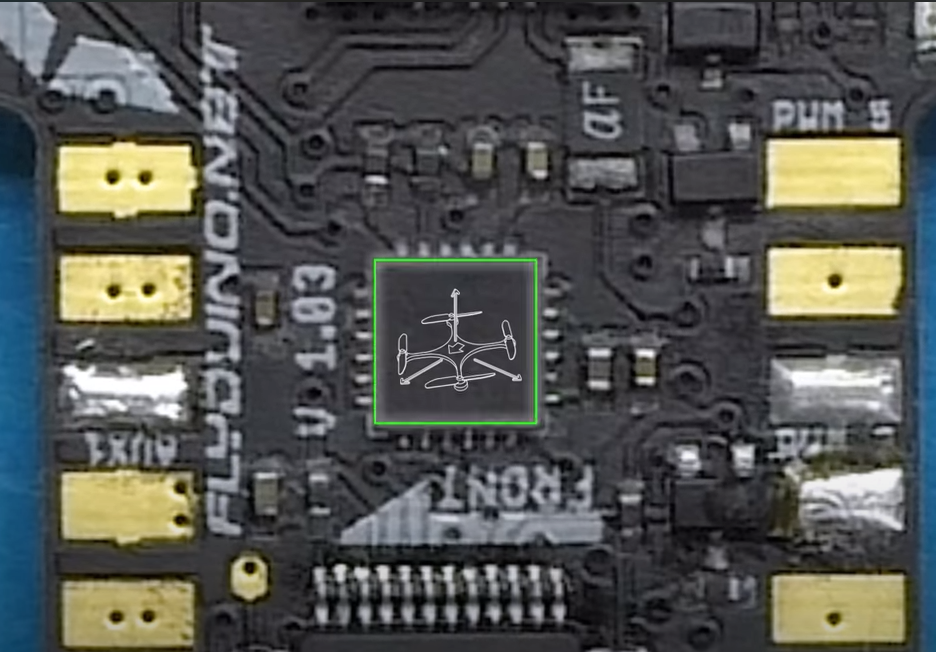
- Гироскоп измеряет угловую скорость и нужен для стабилизации во всех режимах.
- Акселерометр оценивает направление силы тяжести и используется в Angle/Horizon, GPS Rescue и навигационных режимах.
- Барометр помогает оценивать высоту. Для ArduPilot он обычно существенно важнее, чем для обычного FPV-квадрокоптера.
- Компас чувствителен к токам моторов и ESC, поэтому на навигационных аппаратах внешний компас рядом с GPS часто лучше встроенного.
Betaflight или ArduPilot
| Задача | Betaflight | ArduPilot |
|---|---|---|
| Основной сценарий | Ручной FPV, Acro, гонки, фристайл | Стабилизация, навигация, миссии, разные типы аппаратов |
| GPS | Координаты, скорость, GPS Rescue и вспомогательные функции | Полноценные навигационные режимы, маршруты и возврат |
| Настройка | Betaflight App/Configurator | Mission Planner, QGroundControl и другие GCS |
| Логи | Blackbox во флеш-память, microSD или внешний логгер | Подробные DataFlash-логи, желательно microSD |
| Периферия | Приёмник, VTX, GPS, ESC-телеметрия | GPS, компас, телеметрия, дальномеры, CAN/DroneCAN, companion computer |
Betaflight GPS Rescue не следует считать полной заменой автономной навигации ArduPilot. Это разные по назначению системы и разные требования к аппаратуре.
Какой микроконтроллер выбрать
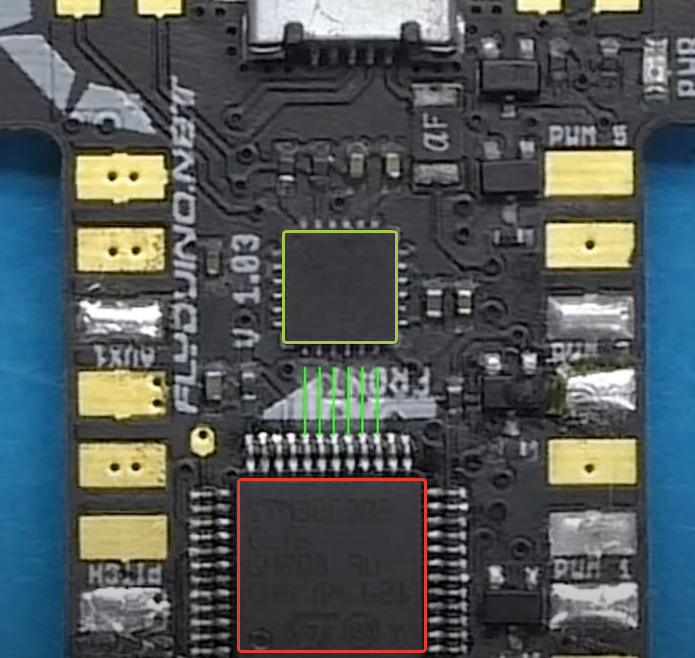
| Семейство | Практическая оценка |
|---|---|
| F411 | Бюджетные и компактные платы. Ограниченные память и число портов; для новой насыщенной периферией сборки брать без проверки не стоит. |
| F405 | Распространённый баланс цены и возможностей для Betaflight. В ArduPilot многие F4-платы имеют урезанный набор функций из-за объёма памяти. |
| F722/F745 | Больше производительности; у F722 ограничен объём flash, а F745 обычно располагает большим запасом памяти. Проверяйте конкретную плату и target. |
| H743 | Большой запас ресурсов для ArduPilot, сложной периферии и насыщенных конфигураций. Для обычного FPV-квадрокоптера не является обязательным. |
| AT32F435/G4 | Современные альтернативы на части Betaflight-плат. Поддержку конкретной модели и функций нужно проверять по официальному target. |
Частота PID-цикла зависит не только от MCU. Важны датчик, интерфейс SPI, фильтры и конфигурация. Например, в документации Betaflight MPU6000 указан с частотой 8 кГц, BMI270 — 3,2 кГц; меньшая цифра не означает автоматически худший полёт.
UART, выходы и интерфейсы
Сначала составьте список устройств, затем считайте порты. Один полный UART состоит из RX и TX, но на плате они могут быть выведены раздельно или уже заняты внутренними функциями.
- ELRS/CRSF с телеметрией обычно требует RX и TX одного UART.
- Цифровая видеосистема использует UART для MSP/DisplayPort; отдельно проверьте питание VTX.
- GPS обычно занимает UART, а GPS с компасом дополнительно использует I²C или CAN.
- Телеметрия ArduPilot и companion computer требуют отдельных портов; для нагруженных каналов полезен аппаратный flow control.
- CAN/DroneCAN удобен для распределённой периферии ArduPilot, но присутствует не на всех компактных FC.
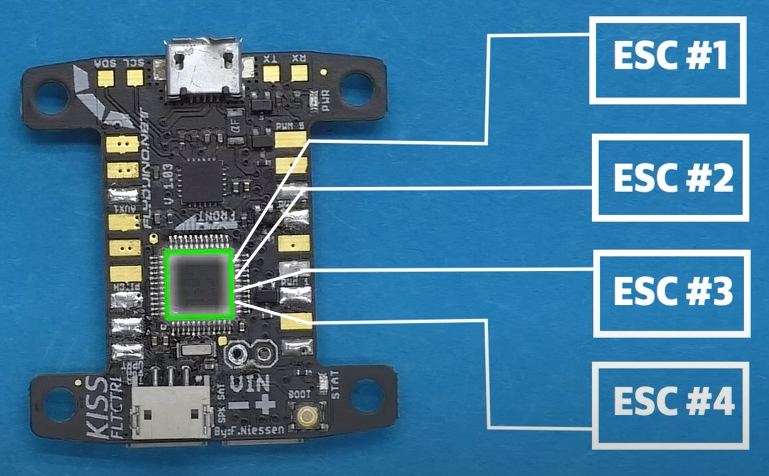
Названия физических разъёмов не всегда совпадают с логической нумерацией портов ArduPilot: соответствие SERIALx конкретному UART проверяют в описании платы.
Питание, логи и надёжность
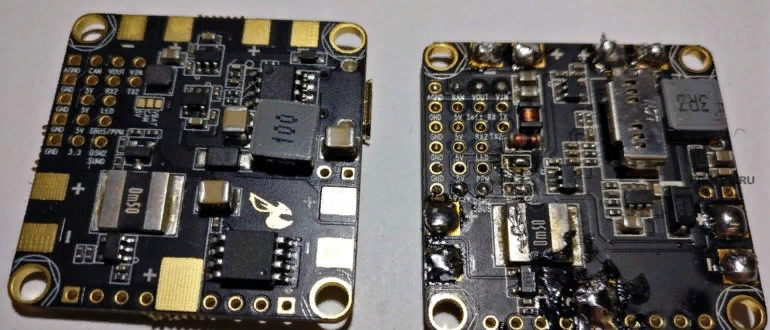
- Проверьте допустимое входное напряжение FC: далеко не каждую плату можно подключать непосредственно к LiPo.
- Сложите ток камеры, VTX, приёмника, GPS и другой периферии. Он не должен превышать ток встроенных линий 5 В и 9/10/12 В.
- Для Betaflight желательна память Blackbox; для ArduPilot предпочтительна исправная microSD достаточной скорости.
- Для навигационного аппарата полезны резервные IMU, отдельный power module, CAN и качественные разъёмы.
- Контроллер крепят с учётом ориентации и вибраций; барометр закрывают воздухопроницаемым поролоном, не герметизируя его отверстие.
Чек-лист перед покупкой
- Определите прошивку: Betaflight или ArduPilot.
- Найдите точную плату в списке поддерживаемого оборудования и проверьте target.
- Посчитайте UART, моторные/серво-выходы, I²C и CAN с запасом.
- Проверьте наличие barometer, Blackbox flash или microSD.
- Сверьте входное напряжение и ток всех BEC-линий.
- Проверьте размер платы, монтажную схему и высоту разъёмов.
- Скачайте схему распиновки до покупки — если её нет, обслуживание будет сложнее.
Первое подключение
- Не устанавливайте пропеллеры.
- Подключите FC к USB без аккумулятора и сохраните заводской dump/backup.
- Убедитесь, что прошивка распознала гироскоп, акселерометр, барометр и накопитель.
- Проверьте ориентацию модели на экране.
- Назначьте порты, затем подключайте периферию по одному устройству.
- Только после проверки питания подключайте ESC и аккумулятор через smoke stopper.
Следующий шаг
После проверки полётного контроллера проверьте питание всей системы: число банок, ток, просадку и запас аккумулятора.
Инженерная ветка: Инструменты ArduPilot · Логи ArduPilot