
FPV Club · переработанная редакция
Для 7-дюймовой сборки нет универсального «правильного KV» или обязательного винта. Надёжный выбор начинается с массы и режима полёта, а заканчивается таблицей тяги конкретной связки мотор–винт–напряжение.
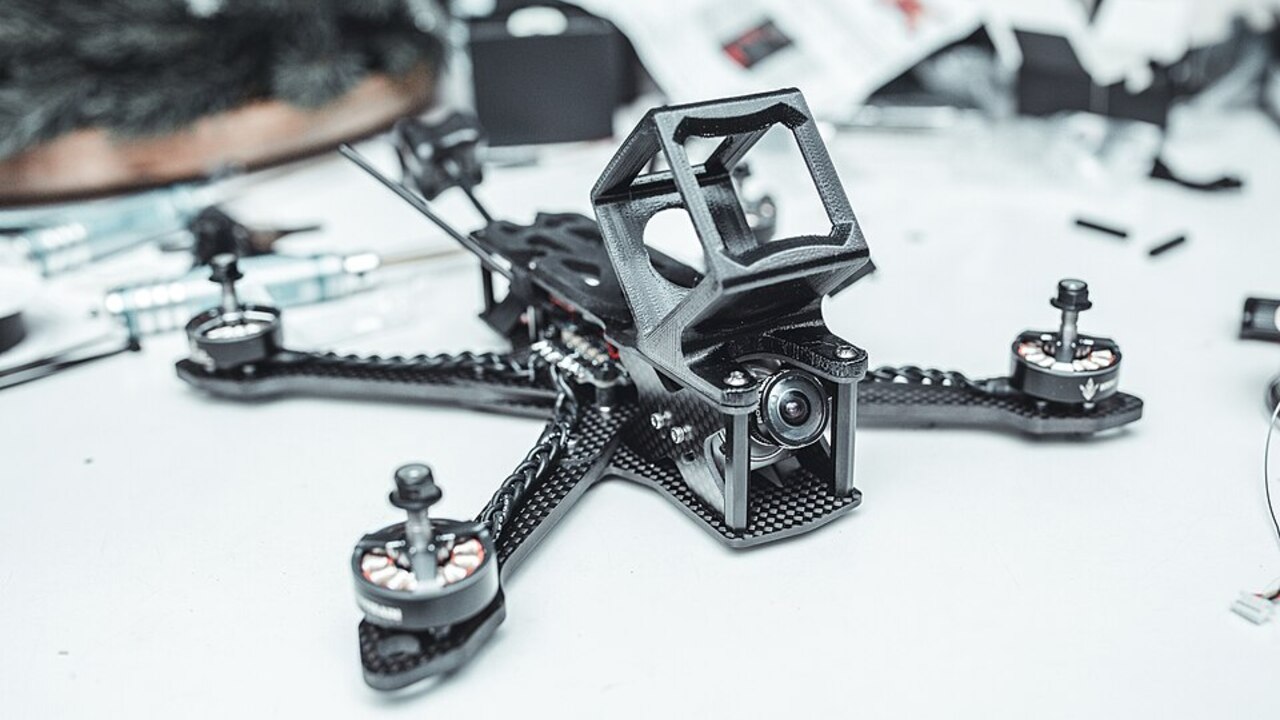
Шаг 1. Зафиксируйте задачу и полётную массу
Запишите ожидаемую массу полностью собранного аппарата с аккумулятором, камерой и полезной нагрузкой. Ошибка в массе автоматически сдвигает рабочую точку всей ВМГ.
Определите приоритет: спокойный крейсерский полёт, кинематографическая плавность, универсальная сборка или более динамичный стиль. Один и тот же 7″ диаметр не означает одинаковые требования к тяге и току.
Шаг 2. Отберите совместимые кандидаты
Проверьте механический зазор пропеллера на раме, крепление мотора, допустимое напряжение ESC и мотора, размер вала/гайки и направление вращения винта.
Не выбирайте число банок отдельно от KV. Напряжение и скоростная постоянная вместе определяют диапазон оборотов, а нагрузку окончательно задаёт конкретный винт.
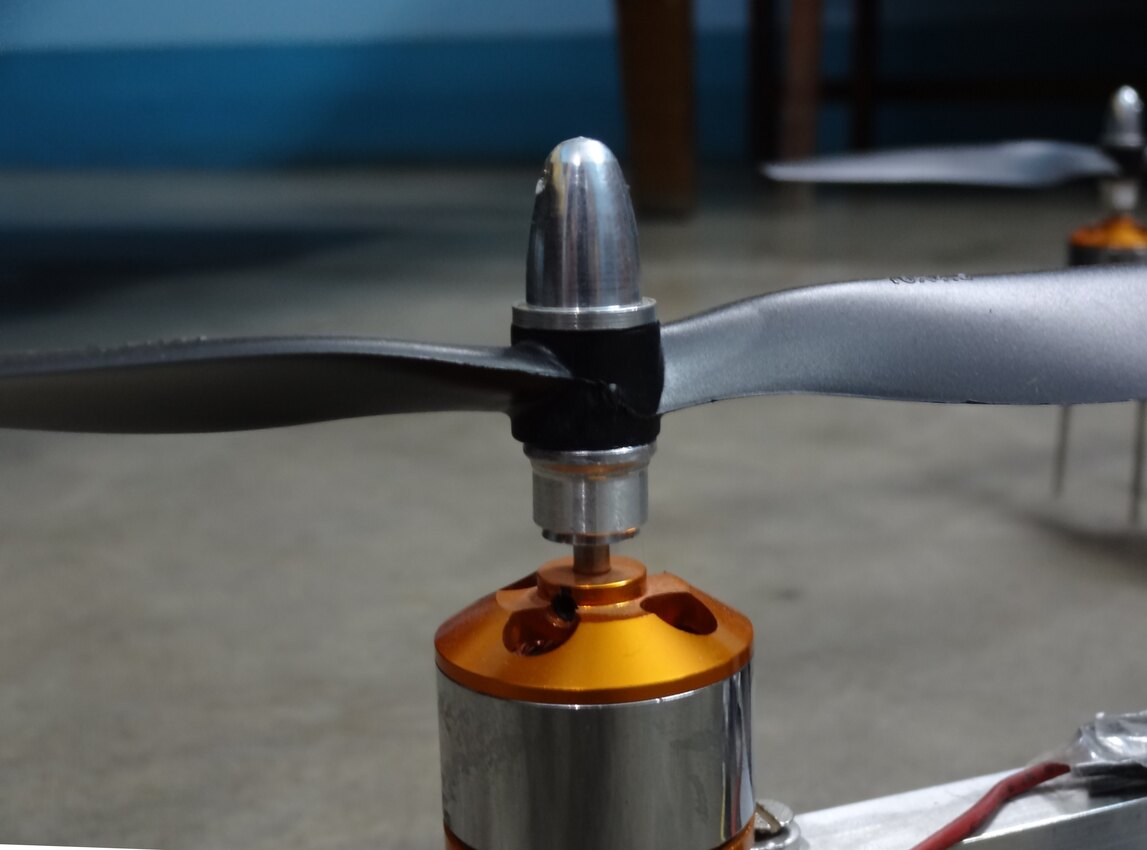
Шаг 3. Найдите рабочую точку в thrust table
Для висения суммарная тяга четырёх моторов примерно равна весу аппарата. Если таблица дана в граммах силы, первым ориентиром будет масса аппарата в граммах, делённая на четыре.
Смотрите не только максимальную тягу. Для реального выбора важнее ток, мощность и эффективность в рабочей области, а также запас до предельного режима.
Таблица должна быть снята на том же напряжении и с тем же пропеллером. Данные «похожего 2806.5» — только ориентир.
Как сравнить два кандидата
Сначала сравните эффективность около предполагаемого крейсерского режима: сколько граммов тяги получается на ватт.
Затем посмотрите ток на высокой тяге и сравните его с возможностями ESC и батареи.
Наконец оцените динамический запас тяги. Универсального числа тяга/вес нет: спокойному аппарату нужен один запас, агрессивному — другой.
Почему фиксированные RPM и «поправки KV» опасны
Фразы вроде «прибавили шаг — снизьте KV на 150» выглядят удобно, но не учитывают геометрию лопасти, профиль, материал, число лопастей и конкретный мотор.
Формула RPM = KV × V полезна как верхняя идеализированная оценка без нагрузки. Она не превращается напрямую в рабочие обороты под винтом.
Поэтому «целевые RPM для 7″» стоит использовать только как ориентир для анализа конкретного набора данных, а не как критерий покупки.
Мини-пример: как читать таблицу
Представьте две строки из стенда при одинаковой тяге 350 г на мотор. Связка A потребляет 60 Вт, связка B — 72 Вт. Для крейсерского режима A энергетически выгоднее. Но если B даёт больший запас тяги при допустимом токе и массе, для динамичного сценария выбор может измениться.
Цифры выше учебные. Перед публикацией или покупкой замените их данными производителя именно вашего мотора и винта.
После сборки: подтвердите расчёт реальными данными
Откалибруйте измерение тока и напряжения.
Сделайте короткий спокойный тест, затем изучите средний ток, просадку батареи и температуру моторов/ESC.
Проверьте вибрации и отсутствие механического контакта винта с рамой.
Меняйте один фактор за раз: другой пропеллер, затем повторный тест. Так можно понять причину изменения, а не просто увидеть новую цифру.
Источники и проверка
- Исходная статья FPV Club — https://fpv-club.ru/podbor-motorov-i-propellerov-dlja-7-fpv-drona/
- Урок FPV Club: двигатели — https://fpv-club.ru/urok-6-dvigateli/
- Урок FPV Club: пропеллеры — https://fpv-club.ru/urok-7-propellery-fpv/
- Редакционная политика FPV Club — https://fpv-club.ru/redakcionnaya-politika/
Фото и лицензии
- FPV Quadrocopter.jpg — Clicklabs, CC BY-SA 4.0, Wikimedia Commons.
- Propeller of a Quadcopter — Side view.jpg — Ali.yusuf7, CC BY-SA 4.0, Wikimedia Commons.