
Актуально: июль 2026.
У БПЛА нет одной универсальной классификации на все случаи. Инженеру важны аэродинамическая схема и состав системы, оператору — задача и условия полёта, а нормативные категории зависят от страны. В уроке разберём эти подходы отдельно, чтобы не смешивать конструкцию аппарата с правилами его эксплуатации.
Что вы узнаете: чем БПЛА отличается от беспилотной авиационной системы, какие аэродинамические схемы применяют, из каких узлов состоит система и какие параметры действительно важны при выборе аппарата.
БПЛА и БАС: что именно мы классифицируем
Беспилотное воздушное судно (БВС, или БПЛА в техническом контексте) — сам летательный аппарат без пилота на борту. Беспилотная авиационная система (БАС) шире: это аппарат, наземная станция, канал управления и связи, полезная нагрузка, программное обеспечение и персонал.
По терминологии ICAO беспилотный аппарат может управляться дистанционно, выполнять заранее заданный маршрут или использовать автоматические функции. Слово «автономный» не означает, что аппарат не нуждается в ограничениях, контроле и безопасном плане полёта.
Классификация по аэродинамической схеме
| Тип | Как создаётся подъёмная сила | Сильные стороны | Ограничения | Типичные задачи |
|---|---|---|---|---|
| Самолётный | Неподвижное крыло в поступательном полёте | Дальность, скорость, экономичность | Не может зависать; нужен способ запуска и посадки | Картография, мониторинг протяжённых объектов |
| Мультироторный | Несколько несущих винтов | Вертикальный взлёт, зависание, манёвренность | Меньшая продолжительность полёта | FPV, осмотр объектов, фото и видео |
| Одновинтовой | Основной несущий винт | Высокая эффективность при зависании, крупная нагрузка | Сложная механика и управление | Специализированная съёмка, доставка |
| Гибридный VTOL | Винты на взлёте, крыло в маршруте | Вертикальный взлёт и дальний полёт | Масса и сложность переходных режимов | Мониторинг без взлётной полосы |
| Аэростатический | Газ легче воздуха | Большая продолжительность нахождения в воздухе | Чувствительность к ветру, низкая манёвренность | Наблюдение, ретрансляция |

Классификация по масштабу и задаче
Названия вроде «микро», «малый» или «тактический» без указания стандарта неоднозначны. Для сравнения аппаратов полезнее записывать измеряемые параметры:
- максимальную взлётную массу и массу полезной нагрузки;
- продолжительность полёта, практическую дальность и запас энергии;
- скорость, рабочую высоту и допустимый ветер;
- тип канала управления, телеметрии и резервирования;
- способ взлёта, посадки и восстановления аппарата;
- условия применения и требуемый уровень подготовки оператора.
Дальность радиолинии из рекламы — не то же самое, что безопасная рабочая дальность. Её ограничивают рельеф, помехи, антенны, запас энергии, правила полётов и подготовленная аварийная процедура.
Важно для полётов в России
Гражданские беспилотные воздушные суда с максимальной взлётной массой от 0,15 до 30 кг подлежат государственному учёту. Для аппаратов тяжелее 30 кг действуют отдельные правила государственной регистрации. Масса — только один из факторов: перед полётом нужно проверить ограничения воздушного пространства и необходимые разрешения.
Подробно: требования к полётам небольших БПЛА в РФ в 2026 году →
Из чего состоит беспилотная авиационная система

1. Планер и рама
Несущая конструкция, определяющая компоновку, массу и аэродинамику.
2. Силовая установка
Двигатели, регуляторы, винты, аккумулятор или другой источник энергии.
3. Полётный контроллер
Стабилизация, микширование приводов и выполнение режимов полёта.
4. Датчики и навигация
IMU, барометр, магнитометр, GNSS, датчики скорости и высоты.
5. Связь и управление
Командная радиолиния, телеметрия, видео и наземная станция.
6. Полезная нагрузка
Камера, тепловизор, лидар, измерительный или транспортный модуль.
Как архитектура зависит от задачи
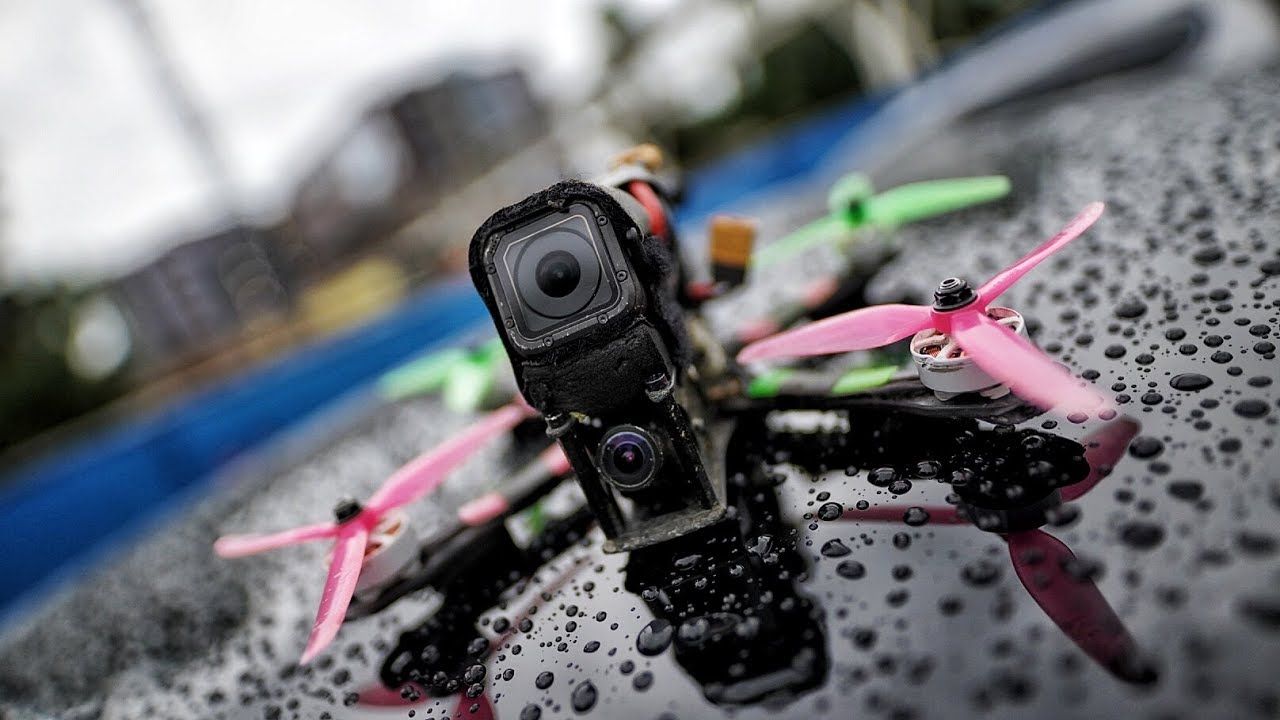
- FPV-квадрокоптер: приоритеты — малые задержки управления и видео, высокая тяговооружённость, прочная рама и быстрый ремонт.
- Самолёт для картографии: важны аэродинамическая эффективность, стабильный маршрут, точная привязка снимков и безопасная посадка.
- Автоматизированный мультикоптер: дополнительно нужны GNSS, телеметрия, контролируемые режимы возврата и корректно настроенные аварийные действия.
- Гибридный VTOL: критичны логика перехода между вертикальным и самолётным режимами, балансировка и энергетический расчёт.
Быстрый выбор схемы
| Если главная задача | Обычно рассматривают | Что проверить в первую очередь |
|---|---|---|
| Манёвренный FPV-полёт | Квадрокоптер | Тяга, задержка связи, прочность, аккумулятор |
| Долгий маршрут | Самолёт | Энергобаланс, ветер, запуск и посадка |
| Осмотр одной точки | Мультиротор | Время зависания, полезная нагрузка, резервирование |
| Дальний маршрут без полосы | Гибридный VTOL | Переходные режимы, масса, сложность обслуживания |
Частые ошибки
- считать количеством винтов полноценной классификацией аппарата;
- называть БПЛА всю систему, забывая о связи и наземном сегменте;
- выбирать аппарат только по максимальной дальности или массе;
- полагать, что больше двигателей автоматически означает надёжнее;
- переносить зарубежные эксплуатационные категории в российское правовое поле.
Продолжить обучение
Официальные источники
- ICAO: термины беспилотной авиации
- Росавиация: государственный учёт беспилотных гражданских воздушных судов
- EASA: категории open, specific и certified — пример зарубежного риск-ориентированного подхода, не российские правила.