ArduPilot: настройка и анализ

Настройка ArduPilot и ArduCopter: режимы полёта, EKF, навигация, тюнинг, failsafe, инструменты и анализ логов.

Начать здесь: ArduPilot без догадок: инженерный workflow — baseline, pre-arm, полёт, лог и безопасные изменения.

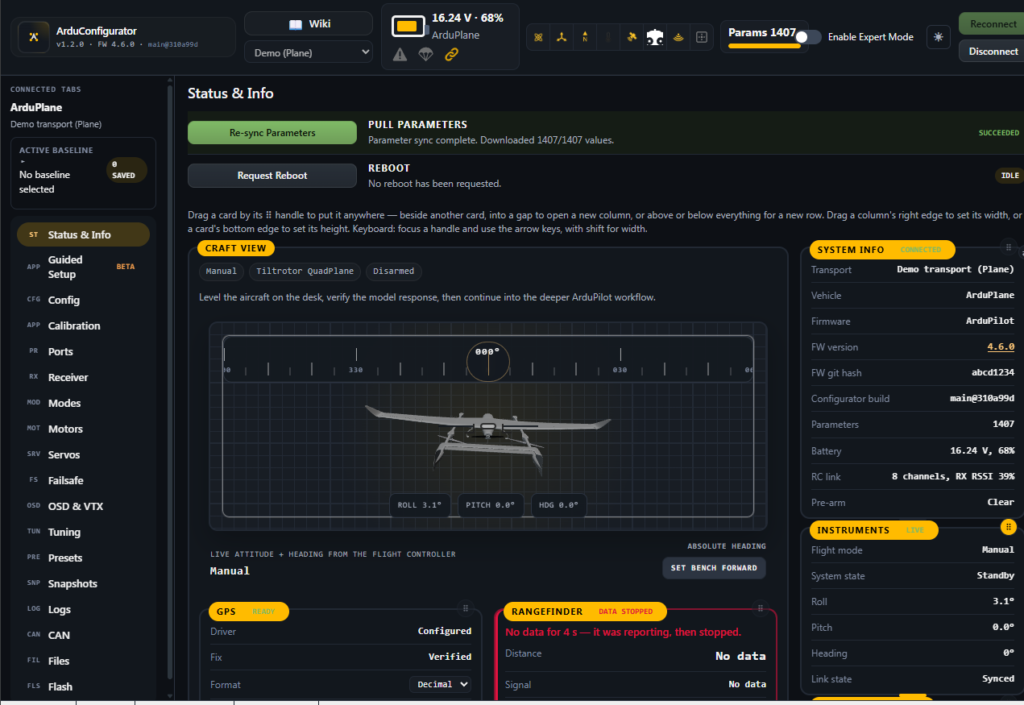
Status and Info в ArduConfigurator для ArduPlane в Demo Mode

ArduConfigurator: настройка ArduPilot в браузере — подключение, порты и безопасная проверка

Подробный разбор ArduConfigurator: подключение ArduPilot по USB, Demo Mode, Guided Setup, UART, калибровки, failsafe, логи и безопасный порядок проверки.

ArduConfigurator: настройка ArduPilot в браузере — подключение, порты и безопасная проверка Читать далее »

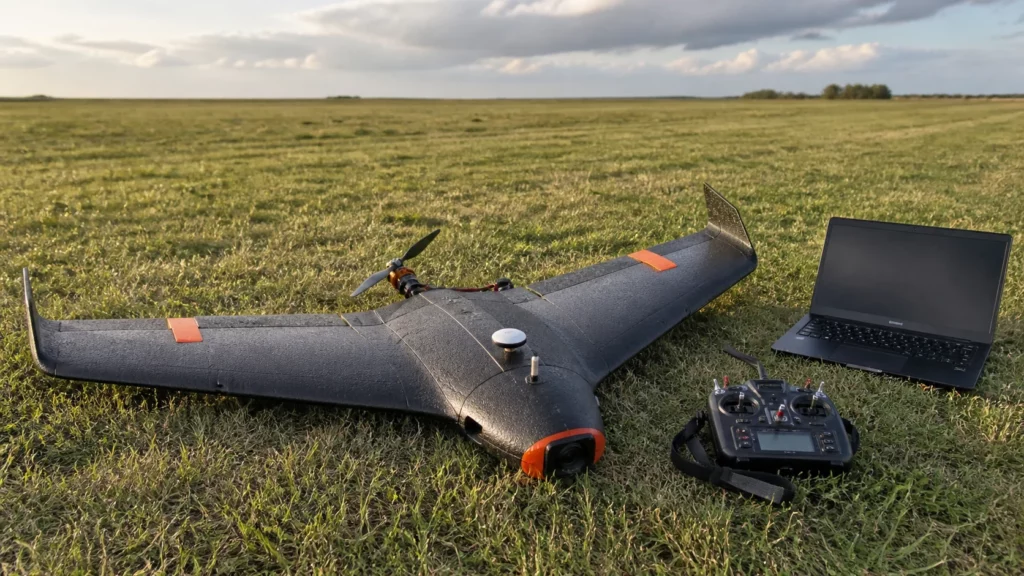
FPV-крыло с ноутбуком и аппаратурой управления на модельном поле

ArduPilot или INAV для самолёта и летающего крыла: что выбрать в 2026 году

Практический выбор автопилота Проверено для ArduPilot Plane 4.7.0 и INAV 9.1.0 · 16 августа 2026 года Одинаковое крыло можно заставить летать на обеих прошивках, но стоимость настройки и потолок автономности будут разными. Оригинальная иллюстрация FPV Club. Короткий вывод: для обычного FPV-крыла, где нужны удобное OSD, ручной полёт, стабилизация, автозапуск и надёжный RTH, чаще рациональнее INAV.

ArduPilot или INAV для самолёта и летающего крыла: что выбрать в 2026 году Читать далее »

ArduPilot Plane 4.7: AUTOLAND, защита от сваливания и ключевые изменения

ArduPilot Plane 4.7.0 стал стабильным 21 июля 2026 года. Для самолётов это заметное обновление: появился отдельный режим AUTOLAND, изменилась защита от сваливания, расширилась работа с воздушной скоростью, добавлены новые возможности запуска с руки и катапульты, Blackbox-логирование и ряд изменений TECS, посадки и QuadPlane. Мы не будем пересказывать огромный changelog строка за строкой. Ниже — изменения,

ArduPilot Plane 4.7: AUTOLAND, защита от сваливания и ключевые изменения Читать далее »

ArduPilot через Raspberry Pi: MAVLink

ArduPilot через Raspberry Pi: MAVLink по UDP до Mission Planner Если Raspberry Pi видит полётный контроллер, а Mission Planner не подключается по UDP, проверяйте не «всю сеть» сразу, а одну цепочку: FC → UART → Raspberry Pi → MAVLink router → UDP → Mission Planner. Ниже — порядок, который позволяет найти первый реально сломанный узел

ArduPilot через Raspberry Pi: MAVLink Читать далее »

Optical Flow в ArduPilot: сенсор и EKF

Optical Flow в ArduPilot: проверка сенсора, EKF и Need Position Estimate Сначала докажите три вещи: сенсор выдаёт изменяющийся поток, дальномер даёт правдоподобную высоту, а EKF получил корректные источники и origin. Если хотя бы одно звено не подтверждено, Loiter/PosHold и переключение GPS ↔ Optical Flow проверять рано. Симптом: Optical Flow подключён, но в Mission Planner нет

Optical Flow в ArduPilot: сенсор и EKF Читать далее »

Прокрутить вверх
На связи